
Operasi & visualisasi
Apa itu digital twin? Pengertian, jenis, dan penerapannya di pabrik
Di layar, model 3D pabrik tampak meyakinkan: setiap mesin berada di tempatnya, lengkap dengan warna dan label. Pertanyaannya, apakah model itu tahu bahwa kompresor nomor dua baru saja trip? Sebuah model baru layak disebut digital twin ketika ia dan pabrik yang diwakilinya terus terhubung oleh data.
Ringkasan
- Digital twin adalah representasi digital sebuah aset atau proses yang tersinkron dengan kondisi fisiknya melalui aliran data, bukan sekadar model 3D.
- Kritzinger dkk. membedakan digital model, digital shadow, dan digital twin berdasarkan arah aliran data dan apakah aliran itu otomatis atau manual.
- Fondasinya bukan grafis, melainkan hierarki aset yang rapi, integrasi data live dari PLC, sensor, dan meter, serta satu sumber kebenaran untuk data aset.
- Banyak sistem yang dipasarkan sebagai digital twin sebenarnya adalah digital shadow, dan bagi kebanyakan pabrik cakupan itu sering kali sudah tepat.
Pengertian digital twin
Digital twin adalah representasi digital dari sebuah objek fisik, misalnya mesin, lini produksi, atau satu area pabrik, yang diperbarui secara berkelanjutan oleh data dari objek tersebut. Kata kuncinya ada pada "diperbarui". Ketika bearing pompa mulai bergetar lebih keras, nilai vibrasi pada model ikut berubah. Ketika mesin injeksi berhenti karena alarm, statusnya di layar ikut berganti.
Gagasan ini lazim dikaitkan dengan Michael Grieves, yang memperkenalkannya dalam konteks product lifecycle management (PLM). Dalam uraiannya, digital twin terdiri atas tiga bagian: produk fisik di ruang nyata, produk virtual di ruang virtual, dan koneksi data serta informasi yang mengikat keduanya[1]. Bagian ketiga inilah yang paling sering terlupakan. Produk virtual tanpa koneksi data hanyalah gambar atau model rekayasa, sebaik apa pun kualitas visualnya.
Istilah ini kini dipakai sangat luas, dan maknanya tidak selalu sama dari satu penulis ke penulis lain. Tinjauan literatur sistematis oleh Jones dkk. mencatat beragamnya definisi yang beredar dan merumuskan karakteristik umum sebuah digital twin, antara lain entitas fisik, entitas virtual, serta koneksi dari fisik ke virtual dan dari virtual ke fisik[2]. Bagi praktisi di pabrik, keragaman ini membawa akibat sederhana: ketika seseorang menawarkan "digital twin", pertanyaan pertama yang perlu diajukan adalah data apa yang mengalir, ke arah mana, dan seberapa sering.
Digital model, digital shadow, dan digital twin
Klasifikasi yang paling sering dirujuk untuk menjawab pertanyaan itu berasal dari Kritzinger dkk. Mereka membedakan tiga tingkat integrasi berdasarkan aliran data antara objek fisik dan objek digital[3]. Pembedaannya tidak terletak pada kualitas grafis atau kecanggihan algoritma, tetapi pada apakah data berpindah secara otomatis atau manual, dan ke arah mana.
| Tingkat | Fisik ke digital | Digital ke fisik | Contoh di pabrik |
|---|---|---|---|
| Digital model | Manual | Manual | Model CAD tata letak lini yang diperbarui engineer setiap kali ada mesin baru; model simulasi yang diisi data dari spreadsheet |
| Digital shadow | Otomatis | Manual | Model 3D plant yang menampilkan status dan nilai sensor secara live, sementara tindakan tetap diputuskan dan dikerjakan orang |
| Digital twin | Otomatis | Otomatis | Model yang menerima data proses dan mengirim balik perubahan setpoint atau jadwal ke sistem kendali tanpa langkah manual |
Menurut Kritzinger dkk., pada digital twin perubahan pada objek fisik otomatis tercermin pada objek digital, dan sebaliknya [3].
Pada digital model, tidak ada pertukaran data otomatis sama sekali. Model bisa sangat rinci, tetapi ia hanya sebaik pembaruan terakhir yang dilakukan orang. Digital shadow menambahkan aliran otomatis dari fisik ke digital: status mesin, arus motor, atau suhu bantalan masuk sendiri ke model. Keputusan yang diambil dari model itu tetap dibawa kembali ke lantai produksi oleh manusia, misalnya lewat work order atau instruksi kepada operator. Baru pada tingkat digital twin, aliran balik dari digital ke fisik juga berlangsung otomatis.
Klasifikasi ini berguna karena jujur. Dalam tinjauannya, Kritzinger dkk. menemukan bahwa banyak publikasi yang memakai label digital twin sebenarnya menggambarkan digital model atau digital shadow[3]. Gejala serupa mudah dijumpai di pasar perangkat lunak industri. Itu tidak berarti sistem tersebut tidak berguna. Artinya, pembeli dan pengguna perlu tahu persis tingkat mana yang sedang mereka bicarakan.
Kerangka ISO 23247 untuk manufaktur
Untuk konteks manufaktur, ISO menerbitkan seri ISO 23247 tentang kerangka digital twin, dan bagian pertamanya memuat gambaran umum serta prinsip dasarnya[4]. Standar ini memandang digital twin manufaktur sebagai representasi digital yang sesuai dengan tujuannya (fit for purpose) dari sebuah elemen manufaktur yang dapat diamati, dengan sinkronisasi antara elemen tersebut dan representasi digitalnya.
Cakupan elemen manufaktur yang dapat diamati (observable manufacturing element) cukup luas, antara lain peralatan, material, personel, proses, fasilitas, produk, dan lingkungan[4]. Artinya, digital twin tidak harus berupa model seluruh pabrik. Satu kompresor, satu lini pengisian, atau satu proses pengeringan dapat menjadi objek digital twin tersendiri, asalkan jelas elemen apa yang diamati dan untuk tujuan apa.
Frasa fit for purpose adalah pelajaran paling praktis dari standar ini. Digital twin tidak dinilai dari seberapa lengkap ia meniru kenyataan, tetapi dari apakah representasinya cukup untuk keputusan yang ingin didukung. Twin untuk memantau status pompa di area utilitas membutuhkan data dan tingkat detail yang berbeda dari twin untuk menguji logika PLC sebuah robot palletizer sebelum dipasang.
Apa yang dibutuhkan pabrik untuk membangun digital twin
Pembahasan digital twin sering dimulai dari visual, padahal bagian yang paling menentukan justru tidak terlihat. Ada empat fondasi yang perlu tersedia, dan tiga di antaranya adalah urusan data, bukan grafis.
Hierarki aset yang rapi
Setiap objek pada model harus menunjuk ke satu aset yang jelas identitasnya. Untuk itu, pabrik membutuhkan hierarki aset yang tertata: plant, area, lini atau sistem, aset, lalu komponen atau titik ukur. Jika pompa yang sama tercatat sebagai "P-101" di CMMS, "Pompa Transfer 1" di SCADA, dan "Pump_A" di file model 3D, sinkronisasi akan terus bermasalah. Menyepakati kode aset dan strukturnya terdengar administratif, tetapi pekerjaan inilah yang membuat data dari berbagai sistem dapat bertemu pada satu objek.
Integrasi data live
Data live umumnya datang dari tiga sumber: PLC dan sistem kendali (status running, stop, alarm, penghitung produksi), sensor kondisi (vibrasi, temperatur, tekanan), dan meter energi. Protokol yang lazim dijumpai di pabrik antara lain Modbus, OPC UA, dan MQTT, dengan gateway yang menjembatani perangkat lama yang tidak memiliki antarmuka jaringan modern.
- 01Aset fisik
- 02PLC, sensor, meter
- 03Gateway
- 04Basis data aset
- 05Model 2D atau 3D
- 06Keputusan dan tindakan
Satu hal yang sering diabaikan adalah seberapa segar data yang ditampilkan. Jones dkk. menyebut frekuensi sinkronisasi antara entitas fisik dan entitas virtual sebagai twinning rate[2]. Dalam praktik, yang dirasakan pengguna adalah umur data, yaitu selisih antara saat sebuah nilai diukur dan saat nilai itu terlihat di layar.
Umur data maksimum (perkiraan kasar)
Umur data maks. ≈ interval sampling + latensi transmisi dan pengolahan + interval penyegaran tampilan
Semua suku dinyatakan dalam satuan waktu yang sama. Umur data maksimum harus lebih pendek daripada waktu yang tersedia untuk keputusan yang ingin didukung.
Angka berikut adalah ilustrasi. Sebuah gateway membaca status kompresor setiap 10 detik, pengiriman dan pengolahan data memakan 2 detik, dan tampilan model diperbarui setiap 5 detik. Umur data terburuk adalah 10 + 2 + 5 = 17 detik, cukup untuk memantau status area utilitas dari ruang kontrol. Jika data yang sama hanya dikirim setiap 15 menit (900 detik), umur datanya dapat mencapai 900 + 2 + 5 = 907 detik, sedikit di atas 15 menit. Kompresor yang trip tidak akan terlihat di model dalam waktu yang berguna bagi operator shift malam. Perlu dicatat pula bahwa umur data yang jauh di bawah satu menit pun tidak menjadikan model sebagai sistem proteksi. Pengamanan mesin tetap menjadi tugas PLC dan interlock di lapangan.
Model 2D atau 3D dengan tingkat detail yang wajar
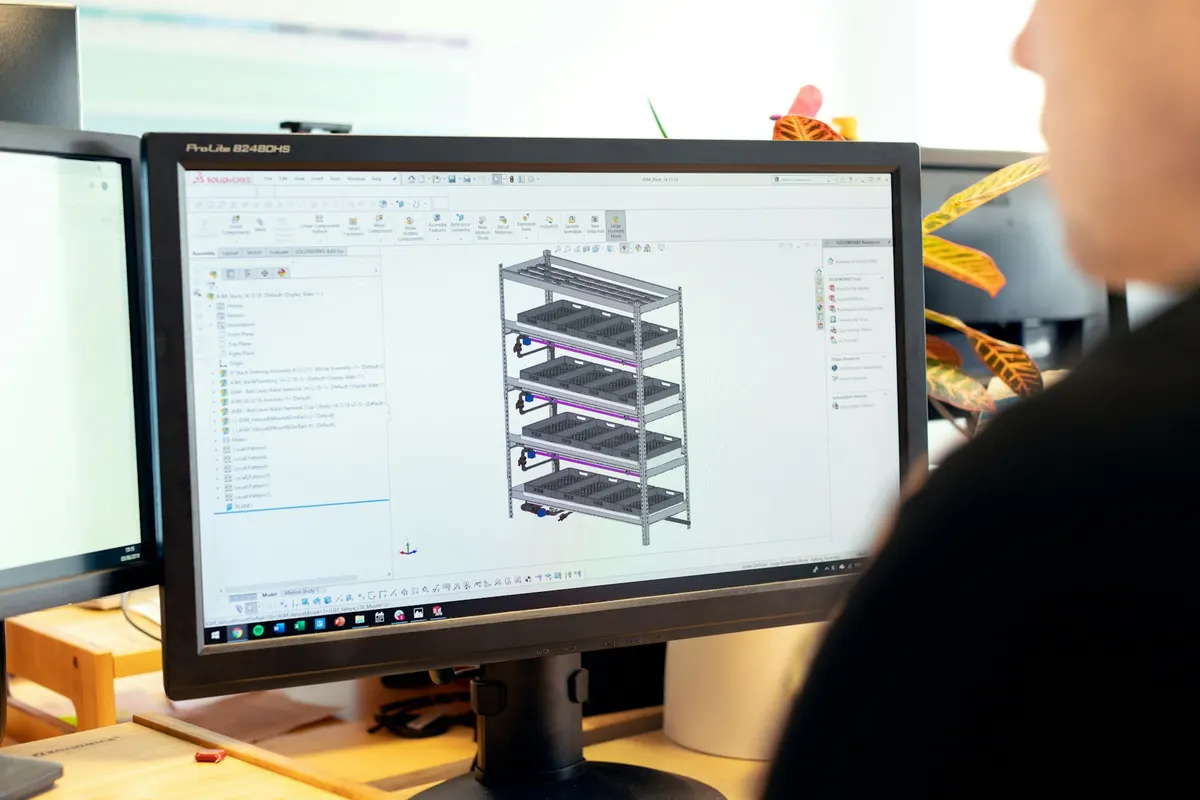
Model visual tidak harus fotorealistis. Jones dkk. memakai istilah fidelity untuk menggambarkan berapa banyak parameter yang dipertukarkan antara entitas fisik dan virtual, seberapa akurat parameter itu, dan pada tingkat abstraksi apa[2]. Untuk twin operasional di pabrik, tingkat detail yang wajar biasanya berarti setiap aset dapat dikenali bentuk dan posisinya, sedangkan baut, kabel, dan pipa kecil boleh disederhanakan. Model CAD rekayasa yang sangat rinci justru sering terlalu berat untuk dibuka di browser atau di layar ruang kontrol, sehingga harus disederhanakan lebih dulu.
Untuk banyak keperluan, denah 2D sudah memadai. Tata letak lantai produksi dengan simbol status per mesin dapat menjawab pertanyaan yang sama dengan model 3D, dengan biaya pembuatan dan pemeliharaan yang jauh lebih rendah. Model 3D lebih bernilai ketika posisi vertikal dan ruang benar-benar penting, misalnya di plant proses dengan pipa bertingkat atau di gudang dengan rak tinggi.
Satu sumber kebenaran untuk data aset
Fondasi keempat adalah satu sumber kebenaran (single source of truth) untuk data aset: spesifikasi, lokasi, riwayat perbaikan, dan batas alarm. Model 3D sebaiknya tidak menyimpan salinan data sendiri, tetapi membaca dari sistem yang memang menjadi rujukan, misalnya register aset di CMMS. Jika tidak, dalam beberapa bulan akan ada dua versi kebenaran, yaitu data di model dan data di sistem pemeliharaan, dan tidak ada yang yakin mana yang benar.
Kegunaan digital twin di lantai produksi
Tinjauan Tao dkk. merangkum penerapan digital twin di industri, antara lain pada perancangan produk, produksi, dan prognostics and health management (PHM)[5]. Di tingkat pabrik, kegunaan yang paling sering dijumpai dapat dikelompokkan sebagai berikut.
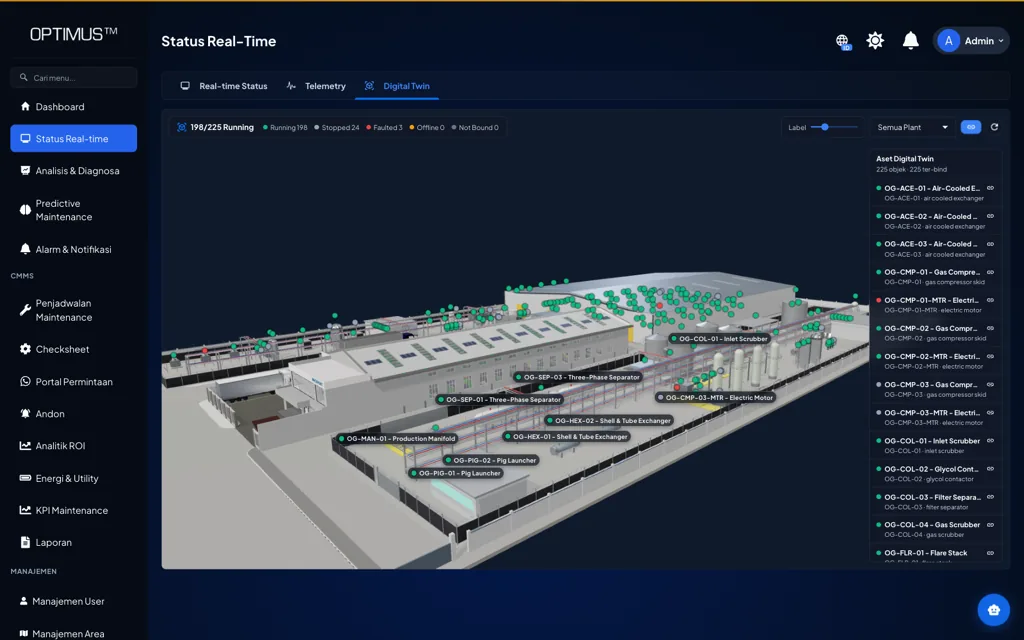
- Visualisasi status. Seluruh aset dalam satu area terlihat sekaligus dengan status running, stop, atau fault. Supervisor shift dapat membaca kondisi plant dalam beberapa detik tanpa membuka banyak layar HMI.
- Menemukan aset yang beralarm. Alarm pada daftar teks hanya menyebut kode aset. Pada model, alarm muncul di lokasi fisiknya, sehingga teknisi yang baru bergabung pun tahu ke gedung dan lantai mana ia harus pergi.
- Konteks untuk pemeliharaan. Dengan memilih satu aset, teknisi melihat alarm aktif, work order terbuka, jam operasi, dan tren kondisinya di satu tempat sebelum berangkat ke lapangan.
- Analisis what-if. Model yang cukup lengkap dapat dipakai untuk menguji skenario sebelum dilakukan di lantai produksi, misalnya dampak mematikan satu kompresor terhadap tekanan jaringan udara tekan, atau perubahan tata letak lini.
- Virtual commissioning. Logika PLC dan urutan kerja mesin diuji terhadap model virtual sebelum mesin fisik dipasang, sehingga sebagian kesalahan program ditemukan di meja engineer, bukan saat start-up.
Kegunaan pertama sampai ketiga sudah dapat dicapai oleh digital shadow. Dua yang terakhir membutuhkan model perilaku, bukan hanya model geometri: model harus tahu bagaimana tekanan turun ketika kompresor berhenti, atau bagaimana konveyor merespons sinyal sensor. Membangun model perilaku seperti itu adalah pekerjaan rekayasa tersendiri, dan biayanya perlu dibandingkan dengan nilai keputusan yang akan didukungnya.
Batasan yang perlu dipahami
Jika klasifikasi Kritzinger dkk. diterapkan dengan ketat[3], banyak sistem yang dipasarkan sebagai digital twin sebenarnya adalah digital shadow: data mengalir otomatis dari mesin ke model, tetapi tidak sebaliknya. Pengakuan ini tidak perlu dianggap sebagai kekurangan.
Bagi banyak pabrik, digital shadow justru cakupan yang tepat. Mengirim perintah otomatis dari model ke mesin berarti model ikut menjadi bagian dari sistem kendali, dengan seluruh konsekuensinya: analisis bahaya, validasi, manajemen perubahan, dan pertanyaan tentang siapa yang bertanggung jawab jika perintah itu keliru. Di kebanyakan pabrik, keputusan untuk menghentikan mesin atau mengubah setpoint lebih aman tetap berada di tangan operator dan engineer, dengan model sebagai alat bantu untuk melihat. Aliran balik otomatis masuk akal pada kasus yang terbatas dan terdefinisi dengan baik, bukan sebagai titik awal.
Batasan lain datang dari data itu sendiri. Model hanya secerdas data yang masuk ke dalamnya. Sensor yang tidak terkalibrasi, tag PLC yang salah dipetakan, atau gateway yang diam-diam berhenti mengirim akan menghasilkan model yang tampak meyakinkan tetapi keliru. Karena itu, sistem yang baik juga menampilkan kapan data terakhir diterima dan menandai aset yang datanya terputus, alih-alih terus menampilkan nilai terakhir seolah masih berlaku.
Langkah menerapkan digital twin di pabrik
- Tetapkan keputusan yang ingin didukung. Contohnya, "supervisor shift harus tahu dalam satu menit aset mana yang berhenti di area utilitas". Tujuan ini menentukan data, tingkat detail model, dan umur data yang dibutuhkan.
- Pilih cakupan awal yang kecil. Mulailah dari satu area atau satu sistem dengan aset kritikal dan sumber data yang sudah tersedia, bukan dari seluruh pabrik.
- Rapikan hierarki dan kode aset. Sepakati satu kode untuk setiap aset dan pastikan kode yang sama dipakai di CMMS, SCADA, dan model.
- Petakan sumber data. Daftar tag PLC, sensor, dan meter untuk setiap aset, beserta protokol, interval sampling, dan satuannya. Tandai aset yang belum memiliki data.
- Bangun model dengan detail secukupnya. Gunakan denah 2D atau model 3D yang disederhanakan, lalu ikat setiap objek ke kode asetnya.
- Uji dengan kondisi nyata. Hentikan satu mesin secara terencana atau picu alarm uji, lalu periksa apakah model menampilkan perubahannya dengan benar dan dalam waktu yang diharapkan.
- Hubungkan dengan alur kerja. Pastikan apa yang terlihat di model berujung pada tindakan: alarm menjadi work order, dan work order dapat dibuka dari objek asetnya.
- Perluas secara bertahap. Tambahkan area berikutnya setelah model pertama benar-benar dipakai dalam rapat harian dan serah terima shift.
Kesalahan yang sering terjadi
- Memulai dari grafis. Anggaran habis untuk model 3D yang rinci, sementara integrasi data tertunda. Hasilnya adalah model yang indah tetapi statis.
- Mengabaikan kualitas data. Nilai yang salah terlihat lebih meyakinkan ketika ditampilkan pada model 3D. Validasi tag dan kalibrasi sensor tetap harus dilakukan.
- Menyimpan data aset ganda. Model yang menyimpan salinan spesifikasi dan status sendiri akan menyimpang dari CMMS dalam hitungan bulan.
- Menjanjikan kendali otomatis terlalu dini. Aliran balik ke mesin menuntut kajian keselamatan dan validasi yang serius. Menjadikannya syarat awal sering membuat proyek tidak pernah selesai.
- Tidak menunjuk pemilik. Tata letak berubah, mesin dipindah, dan sensor diganti. Tanpa orang yang bertanggung jawab memperbarui model dan pemetaannya, akurasi digital twin menurun dari bulan ke bulan.
Kesimpulan
Digital twin adalah representasi digital yang tersinkron dengan objek fisiknya, dan sinkronisasi itulah yang membedakannya dari model 3D biasa. Klasifikasi Kritzinger dkk. memberi bahasa yang jujur untuk membicarakannya: digital model, digital shadow, dan digital twin dibedakan oleh arah dan otomatisasi aliran data, bukan oleh kualitas grafis[3].
Bagi kebanyakan pabrik, titik awal yang realistis adalah digital shadow yang andal untuk satu area: hierarki aset yang rapi, data live yang cukup segar, model dengan detail secukupnya, dan satu sumber kebenaran untuk data aset. Ketika fondasi itu berjalan dan benar-benar dipakai dalam keputusan harian, kegunaan lanjutan seperti analisis what-if atau virtual commissioning dapat dibangun di atasnya dengan dasar yang kuat.
Pertanyaan yang sering diajukan
Apa itu digital twin?
Digital twin adalah representasi digital dari aset, proses, atau area pabrik yang diperbarui secara berkelanjutan oleh data dari objek fisiknya, misalnya status mesin dan nilai sensor. Tanpa koneksi data itu, model hanyalah gambar atau model rekayasa.
Apa beda digital model, digital shadow, dan digital twin?
Menurut klasifikasi Kritzinger dkk., digital model tidak memiliki aliran data otomatis, digital shadow menerima data otomatis dari objek fisik tetapi tindakan baliknya dilakukan manual, dan digital twin memiliki aliran data otomatis ke dua arah.
Apakah digital twin harus berupa model 3D?
Tidak. Denah 2D dengan status per mesin sering sudah memadai. Model 3D lebih bernilai ketika posisi dalam ruang benar-benar penting, misalnya di plant proses dengan pipa bertingkat.
Apa beda digital twin dengan simulasi?
Simulasi menjalankan model untuk skenario tertentu, sering kali dengan data yang dimasukkan secara manual. Digital twin tetap terhubung dengan objek fisiknya dan diperbarui oleh data live; simulasi dapat menjadi salah satu kegunaannya, misalnya untuk analisis what-if.
Apakah digital twin bisa mengendalikan mesin?
Dalam klasifikasi Kritzinger dkk., digital twin penuh memang mengirim data balik secara otomatis ke objek fisik. Di banyak pabrik, kendali tetap berada di PLC dan operator karena alasan keselamatan dan validasi, sehingga model dipakai sebagai alat bantu untuk melihat dan memutuskan.
Daftar pustaka
- [1]Grieves, M. (2014). Digital twin: Manufacturing excellence through virtual factory replication [White paper].
- [2]Jones, D., Snider, C., Nassehi, A., Yon, J., & Hicks, B. (2020). Characterising the Digital Twin: A systematic literature review. CIRP Journal of Manufacturing Science and Technology, 29, 36-52.
- [3]Kritzinger, W., Karner, M., Traar, G., Henjes, J., & Sihn, W. (2018). Digital Twin in manufacturing: A categorical literature review and classification. IFAC-PapersOnLine, 51(11), 1016-1022.
- [4]International Organization for Standardization. (2021). ISO 23247-1:2021, Automation systems and integration: Digital twin framework for manufacturing, Part 1: Overview and general principles. ISO.
- [5]Tao, F., Zhang, H., Liu, A., & Nee, A. Y. C. (2019). Digital twin in industry: State-of-the-art. IEEE Transactions on Industrial Informatics, 15(4), 2405-2415.