
Keandalan aset
Apa itu condition monitoring? Pengertian, teknik, dan cara memulainya di pabrik
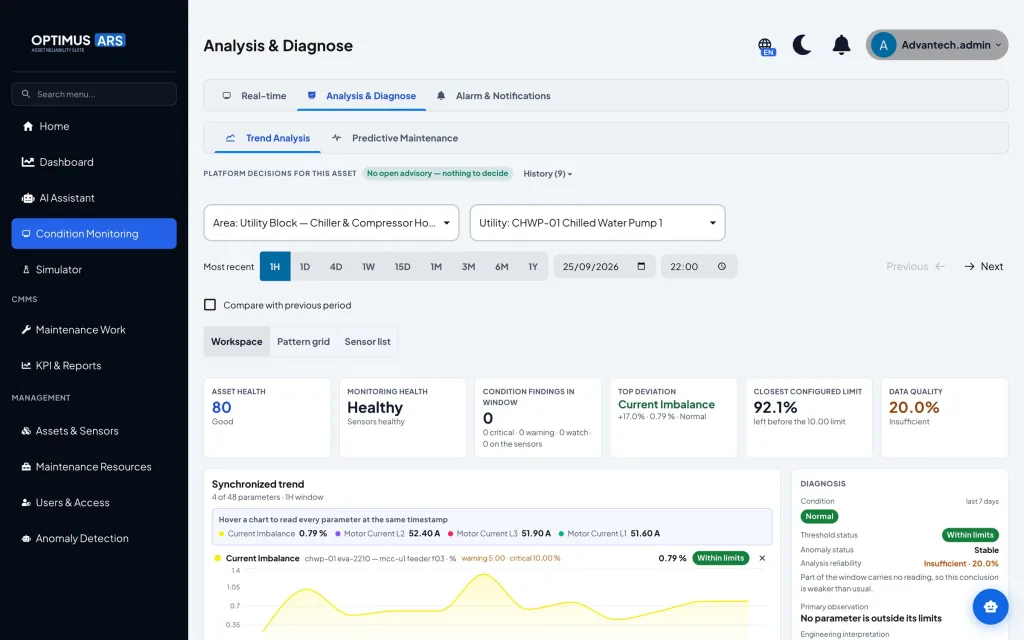
Pompa air pendingin itu terdengar sedikit lain sejak awal pekan, tetapi tidak ada yang bisa mengatakan seberapa lain. Condition monitoring mengganti kesan seperti itu dengan angka yang diukur secara teratur, dibandingkan dengan kondisi normal mesin itu sendiri, dan dibaca cukup awal untuk merencanakan tindakan.
Ringkasan
- Condition monitoring adalah kegiatan mengukur dan menafsirkan parameter yang mencerminkan kesehatan mesin dari waktu ke waktu, sehingga perubahan terlihat sebelum mesin kehilangan fungsinya.
- Teknik dipilih dari cara mesin biasanya rusak: vibrasi, temperatur dan termografi, arus motor, analisis oli, atau ultrasonik, masing-masing menangkap jenis kerusakan yang berbeda.
- Sebuah mesin paling tepat dinilai terhadap baseline-nya sendiri; batas umum seperti zona ISO 20816 berguna sebagai pagar luar, bukan satu-satunya ukuran.
- Data yang basi atau sensor yang mati harus terbaca sebagai "tidak diketahui", bukan "sehat". Program yang baik dimulai kecil, pada beberapa mesin kritikal, lalu diperluas.
Pengertian condition monitoring
Condition monitoring, atau pemantauan kondisi mesin, adalah kegiatan mengukur parameter yang mencerminkan kesehatan sebuah mesin secara teratur, lalu menafsirkan perubahannya dari waktu ke waktu. Parameter itu bisa berupa getaran rumah bearing, temperatur belitan motor, arus yang ditarik motor, kandungan partikel di oli gearbox, atau tekanan keluaran pompa. Tujuannya adalah mengetahui kondisi mesin tanpa harus membongkarnya, dan mengetahuinya cukup awal untuk bertindak dengan tenang.
ISO 17359 memberikan panduan umum untuk menyusun program pemantauan kondisi, dari memilih mesin yang perlu dipantau hingga meninjau hasilnya[1]. Standar itu menegaskan satu gagasan yang sering terlupa: pemantauan kondisi bukan tentang memasang sensor sebanyak mungkin, melainkan tentang memilih pengukuran yang sanggup mendeteksi cara sebuah mesin biasanya rusak.
Perlu dibedakan antara kegiatan dan strateginya. Condition monitoring adalah kegiatan mengukur dan menafsirkan. Condition-based maintenance (CBM) adalah strategi pemeliharaan yang memakai hasil kegiatan itu untuk memutuskan kapan bertindak. Tanpa keputusan dan tindakan, pemantauan kondisi hanya menghasilkan grafik.
Bedanya dengan inspeksi rutin, preventive, dan predictive maintenance
Keempat istilah ini sering dipakai bergantian di lantai pabrik, padahal dasar keputusannya berbeda. Jardine dan rekan menggambarkan program CBM sebagai tiga langkah: akuisisi data, pengolahan data, dan pengambilan keputusan pemeliharaan. Mereka juga membedakan diagnostik, yang menjawab apa yang sedang terjadi, dari prognostik, yang memperkirakan berapa lama lagi mesin dapat beroperasi[2]. Predictive maintenance adalah condition monitoring yang ditambah unsur prognostik itu.
| Pendekatan | Dasar keputusan | Contoh pada pompa | Keterbatasan |
|---|---|---|---|
| Inspeksi rutin (patroli) | Pengamatan indra: melihat, mendengar, meraba | Operator mencatat bunyi dan bocoran di checksheet setiap shift | Gejala baru tertangkap ketika sudah dapat dirasakan manusia |
| Preventive maintenance | Waktu kalender atau jam operasi | Bearing diganti setiap 8.000 jam operasi | Tidak melihat kondisi aktual; komponen sehat ikut diganti |
| Condition monitoring | Parameter terukur dan trennya | Vibrasi dan temperatur bearing dipantau terhadap baseline | Butuh pemilihan parameter yang tepat dan tindak lanjut yang disiplin |
| Predictive maintenance | Kondisi terukur ditambah perkiraan sisa waktu | Tren vibrasi dipakai untuk memperkirakan kapan bearing perlu diganti | Perkiraan mengandung ketidakpastian dan butuh riwayat data |
Inspeksi rutin tetap berharga, dan pada banyak pabrik ia adalah bentuk pemantauan kondisi yang paling tua. Kelemahannya terletak pada waktu. Dalam kerangka kurva P-F dari Moubray, gejala yang dapat ditangkap indra manusia, seperti bunyi kasar atau rumah bearing yang terasa panas, umumnya muncul menjelang akhir perjalanan menuju kegagalan[3]. Pengukuran dengan instrumen dapat menangkap perubahan lebih awal, sehingga interval P-F, yaitu waktu antara gejala pertama terdeteksi dan mesin kehilangan fungsinya, lebih panjang untuk dimanfaatkan.
Teknik utama dan apa yang ditangkapnya
Tidak ada satu teknik yang melihat semuanya. Setiap teknik peka terhadap sekelompok mekanisme kerusakan tertentu, dan pilihan yang tepat ditentukan oleh mode kegagalan yang ingin dideteksi. Mobley membahas teknik-teknik ini beserta penerapannya pada peralatan pabrik[4].
| Teknik | Yang diukur | Umumnya menangkap | Catatan penerapan |
|---|---|---|---|
| Vibrasi | Nilai overall (misalnya kecepatan RMS) dan spektrum getaran | Ketidakseimbangan, misalignment, kerusakan bearing dan roda gigi, kelonggaran mekanis | Teknik utama untuk mesin berputar; spektrum membantu menunjuk sumbernya |
| Temperatur dan termografi | Suhu titik atau sebaran panas dari citra inframerah | Pelumasan buruk, beban berlebih, sambungan listrik longgar, isolasi rusak | Perlu dibandingkan dengan komponen serupa atau pengukuran sebelumnya |
| Analisis arus motor (MCSA) | Arus fasa dan spektrum arus stator | Batang rotor patah, eksentrisitas celah udara, ketidakseimbangan fasa | Dapat diukur dari panel, jauh dari mesin yang sulit dijangkau |
| Analisis oli | Partikel aus, viskositas, air dan kontaminan | Keausan internal gearbox dan sistem hidraulik, pelumas terkontaminasi atau rusak | Berbasis sampel; hasilnya bergantung pada cara dan titik pengambilan |
| Ultrasonik | Gelombang suara frekuensi tinggi | Kebocoran udara tekan dan uap, kekurangan pelumas pada bearing, busur listrik | Peka terhadap gejala awal, tetapi mudah terganggu kebisingan sekitar |
Dirangkum dari Mobley [4], Randall [5], ISO 18434-1 [6], dan Thomson dan Fenger [7]. Kemampuan deteksi di lapangan bergantung pada titik ukur, kondisi operasi, dan keahlian analis.
Vibrasi biasanya menjadi titik awal untuk pompa, motor, kompresor, dan gearbox, karena banyak kerusakan mekanis mengubah pola getaran sejak tahap awal. Randall menguraikan bagaimana sinyal getaran membawa informasi tentang kondisi bearing, roda gigi, dan komponen berputar lainnya[5]. Termografi melengkapinya di sisi panas: ISO 18434-1 menguraikan prosedur umum termografi inframerah untuk pemantauan kondisi, termasuk pentingnya membandingkan hasil dengan komponen serupa pada kondisi operasi yang serupa[6].
Analisis arus motor, atau motor current signature analysis (MCSA), membaca kondisi motor induksi dari spektrum arusnya. Thomson dan Fenger menunjukkan bahwa kerusakan seperti batang rotor patah dan eksentrisitas celah udara meninggalkan komponen frekuensi yang khas pada arus stator[7]. Kelebihan praktisnya, arus dapat diukur di panel listrik, jauh dari motor yang terpasang di tempat panas, tinggi, atau berbahaya.
Alur program menurut ISO 17359
ISO 17359 menyusun program pemantauan kondisi sebagai alur yang dimulai dari mesin dan cara rusaknya, bukan dari sensor[1]. Diringkas, alurnya sebagai berikut.
- Identifikasi aset kritikal. Daftar mesin dan nilai dampak berhentinya terhadap produksi, keselamatan, dan mutu.
- Uraikan mode kegagalan. Untuk setiap aset kritikal, tentukan bagaimana ia biasanya rusak dan gejala apa yang mendahuluinya.
- Pilih metode pengukuran. Cocokkan parameter dengan mode kegagalan, lalu tentukan titik ukur, frekuensi, dan instrumennya.
- Tetapkan kriteria alarm. Tentukan batas waspada dan batas bahaya, dari baseline mesin dan, bila berlaku, dari standar yang relevan.
- Akuisisi data. Kumpulkan data secara konsisten: titik ukur yang sama, kondisi operasi yang sebanding, dan waktu yang tercatat.
- Diagnosis. Ketika parameter melewati kriteria, tentukan komponen dan mekanisme kerusakan yang paling mungkin, bila perlu dengan teknik kedua.
- Tentukan tindakan. Putuskan apa yang dikerjakan, oleh siapa, dan kapan, dengan mempertimbangkan jadwal produksi.
- Tinjau program. Bandingkan temuan dengan kondisi aktual saat perbaikan, lalu sesuaikan parameter, batas, dan frekuensi.
Langkah terakhir paling sering dilewatkan, padahal di sanalah program belajar. Jika bearing yang diganti karena alarm ternyata masih baik, batasnya mungkin terlalu ketat. Jika sebuah kerusakan lolos tanpa alarm, parameter atau frekuensinya perlu dikaji ulang.
Dari sinyal mentah ke saran tindakan
Sensor hanya menghasilkan angka. ISO 13374-1 menguraikan bagaimana angka itu diolah menjadi informasi yang dapat dipakai untuk memutuskan, melalui enam blok pengolahan yang berurutan[8].
- 01Akuisisi data
- 02Manipulasi data
- 03Deteksi keadaan
- 04Penilaian kesehatan
- 05Penilaian prognostik
- 06Pembuatan saran
Akuisisi data mengubah keluaran sensor menjadi data digital beserta waktu dan identitas titik ukurnya. Manipulasi data mengolah sinyal itu, misalnya menghitung nilai RMS atau spektrum. Deteksi keadaan membandingkan hasilnya dengan batas atau pola normal dan menandai penyimpangan. Penilaian kesehatan menafsirkan penyimpangan itu: komponen mana yang menurun dan seberapa parah. Penilaian prognostik memperkirakan arah perubahan ke depan. Pembuatan saran menerjemahkan semuanya menjadi rekomendasi tindakan yang dapat dikerjakan.
Pembagian ini berguna saat menilai sebuah sistem. Banyak sistem berhenti di deteksi keadaan: lampu berubah merah, lalu selesai. Nilai yang lebih besar ada di blok-blok berikutnya, dan setiap blok sebaiknya menunjukkan dasar kesimpulannya, supaya engineer dapat memeriksa apakah tafsirannya masuk akal.
Menilai mesin terhadap baseline-nya sendiri
Dua pompa dengan tipe yang sama dapat bergetar pada tingkat yang berbeda karena pondasi, pemasangan, dan kondisi operasinya berbeda. Satu batas tetap untuk semua mesin akan terlalu longgar bagi yang satu dan terlalu ketat bagi yang lain. Karena itu, pertanyaan yang lebih berguna adalah seberapa jauh kondisi mesin ini menyimpang dari keadaan normalnya sendiri, atau baseline. Salah satu aturan alarm sederhana yang lazim dipakai adalah batas statistik dari data baseline.
Batas alarm dari baseline
Batas alarm = μ + k × σ
μ = rata-rata parameter selama periode baseline, pada kondisi operasi yang sebanding.
σ = simpangan baku parameter selama periode yang sama.
k = faktor pengali yang ditetapkan tim. Nilai yang lebih kecil membuat alarm lebih peka, tetapi juga lebih sering keliru.
Angka berikut adalah ilustrasi. Selama empat minggu operasi normal, kecepatan getaran RMS di rumah bearing sebuah pompa rata-rata 2,0 mm/s dengan simpangan baku 0,2 mm/s. Dengan k = 3, batas alarmnya adalah 2,0 + 3 × 0,2 = 2,6 mm/s. Nilai 2,6 mm/s bisa jadi masih tergolong wajar menurut batas umum untuk kelas mesinnya, tetapi bagi pompa yang sebulan penuh stabil di sekitar 2,0 mm/s, kenaikan itu adalah perubahan berarti yang layak diperiksa. Aturan ini hanya bekerja bila baseline diambil pada kondisi yang sebanding; pompa dengan dua titik operasi yang berbeda sebaiknya memiliki baseline untuk masing-masing.
Batas umum tetap diperlukan sebagai pagar luar. Untuk vibrasi, ISO 20816-1 membagi tingkat getaran ke dalam empat zona evaluasi. Zona A adalah tingkat yang lazim pada mesin yang baru dipasang. Zona B dianggap dapat diterima untuk operasi jangka panjang. Zona C umumnya dianggap tidak memuaskan untuk operasi kontinu jangka panjang, sehingga mesin sebaiknya hanya dijalankan terbatas sampai ada kesempatan untuk perbaikan. Zona D adalah tingkat yang cukup parah untuk menimbulkan kerusakan[9]. Standar yang sama juga memperhatikan perubahan besaran getaran terhadap nilai acuan mesin, bukan hanya nilai absolutnya[9]. Nilai batas antarzona bergantung pada jenis, ukuran, dan tumpuan mesin, sehingga perlu dibaca dari bagian standar yang sesuai.
Kualitas data: sensor mati bukan mesin sehat
Sebuah grafik yang datar dan hijau terasa menenangkan. Namun grafik itu bisa datar karena mesinnya stabil, atau karena sensornya berhenti mengirim data tiga hari lalu dan sistem terus menampilkan nilai terakhir. Jardine dan rekan mencatat bahwa data pemantauan kondisi dapat mengandung kesalahan, antara lain akibat sensor yang rusak, sehingga pembersihan data adalah langkah penting sebelum analisis[2].
Pemeriksaan kualitas data yang sederhana sudah banyak membantu: kapan data terakhir diterima, berapa bagian dari periode yang benar-benar memiliki bacaan, apakah nilainya masih dalam rentang fisik sensor, dan apakah nilainya berubah sama sekali. Ketika data tidak cukup, kesimpulan tentang kondisi mesin harus ikut diberi tanda bahwa dasarnya lemah.
Pemantauan kontinu dan pemantauan periodik
Pemantauan periodik berbasis rute adalah cara klasik: seorang teknisi membawa alat ukur portabel, berjalan dari mesin ke mesin mengikuti rute, dan mengambil data di titik ukur yang sama setiap minggu atau setiap bulan. Biayanya rendah per mesin dan cocok untuk banyak aset yang kerusakannya berkembang lambat. Pemantauan kontinu, atau online, memakai sensor yang terpasang tetap dan mengirim data terus menerus. Ia lebih mahal per titik, tetapi menangkap perubahan di antara dua kunjungan.
Pilihan di antara keduanya kembali ke kurva P-F. Moubray menekankan bahwa interval pemantauan harus cukup jauh di bawah interval P-F, sehingga masih tersisa waktu untuk bertindak setelah gejala ditemukan[3]. Jika sebuah kerusakan dapat berkembang dari terdeteksi hingga gagal dalam hitungan hari, rute bulanan hampir pasti melewatkannya. Pemantauan kontinu juga masuk akal untuk mesin yang sulit atau berbahaya dijangkau, dan untuk mesin yang kondisi operasinya sering berubah sehingga satu bacaan sesaat sulit ditafsirkan.
Sensor nirkabel untuk retrofit atau sensor berkabel
Sensor nirkabel bertenaga baterai memudahkan retrofit pada mesin lama: tidak perlu menarik kabel melintasi pabrik, dan pemasangan dapat selesai dalam satu shift. Konsekuensinya, untuk menghemat baterai sensor seperti ini umumnya mengirim nilai ringkasan, misalnya kecepatan RMS dan temperatur, pada interval tertentu, bukan sinyal mentah secara terus menerus. Itu cukup untuk mendeteksi tren, tetapi diagnosis yang lebih dalam kadang memerlukan pengukuran tambahan. Sensor berkabel memberi daya dan bandwidth yang tidak terbatas oleh baterai, sehingga cocok untuk mesin kritikal yang membutuhkan data rinci atau yang terhubung dengan sistem proteksi. Pada praktiknya banyak pabrik memakai keduanya.
Cara memulai pada beberapa mesin kritikal
Program pemantauan kondisi tidak perlu dimulai dari seluruh pabrik. Program yang dimulai kecil lebih mudah dibuktikan, dan pelajarannya membentuk cara perluasan berikutnya.
- Pilih tiga sampai lima mesin. Utamakan mesin yang berhentinya langsung menghentikan produksi atau membahayakan keselamatan, misalnya kompresor utama, pompa air pendingin, atau motor penggerak lini.
- Baca riwayatnya. Kumpulkan catatan kerusakan dan work order mesin-mesin itu dari CMMS atau buku log. Riwayat ini menunjukkan mode kegagalan yang benar-benar terjadi di pabrik Anda.
- Cocokkan teknik dengan mode kegagalan. Untuk kerusakan bearing dan misalignment, mulai dari vibrasi dan temperatur; untuk masalah kelistrikan motor, tambahkan arus; untuk gearbox, pertimbangkan analisis oli.
- Kumpulkan baseline sebelum menyalakan alarm. Beri waktu beberapa minggu operasi normal dan catat kondisi operasinya, lalu tetapkan batas dari data itu.
- Tentukan siapa menindaklanjuti. Setiap alarm perlu pemilik: siapa yang memeriksa, dalam berapa lama, dan bagaimana hasilnya dicatat sebagai work order.
- Pantau kesehatan sensornya juga. Tetapkan apa yang terjadi ketika data berhenti masuk, dan siapa yang memeriksa sensornya.
- Tinjau setelah tiga bulan. Hitung alarm yang benar dan yang keliru, catat temuan saat perbaikan, lalu putuskan mesin mana yang ditambahkan berikutnya.
Kesalahan umum dan batasannya
- Memulai dari sensor, bukan dari mode kegagalan. Parameter yang mudah diukur belum tentu parameter yang berubah ketika mesin mulai rusak.
- Memakai satu batas untuk semua mesin. Batas generik menimbulkan alarm palsu pada mesin yang memang bergetar lebih tinggi, dan melewatkan perubahan pada mesin yang biasanya sangat tenang.
- Menganggap diam sebagai sehat. Sensor mati, baterai habis, dan gateway yang terputus sering baru ketahuan setelah mesinnya rusak.
- Membiarkan alarm tanpa pemilik. Alarm yang tidak pernah ditindaklanjuti membuat tim berhenti memperhatikannya, termasuk ketika alarmnya benar.
- Mengharapkan kepastian. Condition monitoring memperbesar peluang menangkap kerusakan lebih awal, tetapi tidak semua mode kegagalan memberi gejala yang dapat diukur, dan sebagian berkembang terlalu cepat untuk interval pemantauan apa pun.
Batasan terakhir itu penting untuk dikatakan terus terang. Kerangka RCM mengingatkan bahwa tugas berbasis kondisi hanya layak bila ada kondisi potensial kegagalan yang jelas dan interval P-F yang cukup panjang untuk dimanfaatkan[3]. Untuk mode kegagalan yang tidak memenuhi syarat itu, strategi lain seperti penggantian terjadwal, pengujian fungsi, atau perubahan desain lebih tepat.
Kesimpulan
Condition monitoring adalah kebiasaan mengukur kondisi mesin secara teratur dan menafsirkannya terhadap keadaan normal mesin itu sendiri. Ia berbeda dari inspeksi rutin karena memakai instrumen, berbeda dari preventive maintenance karena bertumpu pada kondisi aktual, dan menjadi dasar bagi predictive maintenance ketika ditambah perkiraan ke depan.
Kerangka ISO 17359 dan ISO 13374 memberi urutan kerja yang jelas: mulai dari mesin kritikal dan cara rusaknya, pilih pengukuran yang sesuai, olah data sampai menjadi saran tindakan, lalu tinjau hasilnya. Program yang dimulai dari beberapa mesin, dengan baseline yang jujur, data yang terjaga, dan alarm yang selalu punya pemilik, memberi pelajaran yang cukup untuk diperluas dengan yakin.
Pertanyaan yang sering diajukan
Apa itu condition monitoring?
Condition monitoring atau pemantauan kondisi mesin adalah kegiatan mengukur parameter yang mencerminkan kesehatan mesin, seperti vibrasi, temperatur, dan arus motor, secara teratur dan menafsirkan perubahannya dari waktu ke waktu.
Apa bedanya condition monitoring dan predictive maintenance?
Condition monitoring adalah kegiatan mengukur dan menilai kondisi mesin saat ini. Predictive maintenance memakai hasil pemantauan itu dan menambahkan perkiraan berapa lama lagi mesin dapat beroperasi sebelum perlu ditangani.
Teknik condition monitoring apa yang paling umum?
Untuk mesin berputar, analisis vibrasi adalah teknik yang paling umum, biasanya dilengkapi temperatur. Analisis arus motor, analisis oli, termografi, dan ultrasonik dipakai sesuai mode kegagalan yang ingin dideteksi.
Mengapa batas alarm sebaiknya diambil dari baseline mesin?
Mesin sejenis dapat memiliki tingkat getaran normal yang berbeda karena pemasangan dan kondisi operasinya. Batas dari baseline mesin sendiri menangkap perubahan yang berarti bagi mesin itu, sedangkan batas umum seperti zona ISO 20816 tetap dipakai sebagai pagar luar.
Apakah perlu memasang sensor di semua mesin?
Tidak. Mulailah dari beberapa mesin kritikal yang berhentinya paling berdampak, bangun baseline dan proses tindak lanjutnya, lalu perluas ke mesin lain setelah programnya terbukti berjalan.
Daftar pustaka
- [1]International Organization for Standardization. (2018). ISO 17359:2018 Condition monitoring and diagnostics of machines: General guidelines. ISO.
- [2]Jardine, A. K. S., Lin, D., & Banjevic, D. (2006). A review on machinery diagnostics and prognostics implementing condition-based maintenance. Mechanical Systems and Signal Processing, 20(7), 1483-1510.
- [3]Moubray, J. (1997). Reliability-centered maintenance (2nd ed.). Industrial Press.
- [4]Mobley, R. K. (2002). An introduction to predictive maintenance (2nd ed.). Butterworth-Heinemann.
- [5]Randall, R. B. (2011). Vibration-based condition monitoring: Industrial, aerospace and automotive applications. Wiley.
- [6]International Organization for Standardization. (2008). ISO 18434-1:2008 Condition monitoring and diagnostics of machines: Thermography, Part 1: General procedures. ISO.
- [7]Thomson, W. T., & Fenger, M. (2001). Current signature analysis to detect induction motor faults. IEEE Industry Applications Magazine, 7(4), 26-34.
- [8]International Organization for Standardization. (2003). ISO 13374-1:2003 Condition monitoring and diagnostics of machines: Data processing, communication and presentation, Part 1: General guidelines. ISO.
- [9]International Organization for Standardization. (2016). ISO 20816-1:2016 Mechanical vibration: Measurement and evaluation of machine vibration, Part 1: General guidelines. ISO.