
Keandalan aset
Standar vibrasi motor listrik: ISO 10816, ISO 20816, dan cara membacanya
Teknisi menempelkan alat ukur ke rumah bearing motor pompa, dan layar menunjukkan angka 3,1. Angka itu baru berarti setelah tiga pertanyaan terjawab: 3,1 dalam satuan apa, diukur dengan cara apa, dan dibandingkan dengan batas yang mana. Artikel ini membahas standar yang menjawab pertanyaan terakhir, serta kebiasaan ukur yang membuat dua pertanyaan pertama tidak menyesatkan.
Ringkasan
- Standar vibrasi motor listrik yang paling banyak dirujuk adalah seri ISO 10816, yang kini digantikan seri ISO 20816; untuk motor di atas 15 kW, bagian yang relevan adalah ISO 20816-3.
- Tingkat keparahan umumnya dinilai dari kecepatan getaran dalam mm/s RMS pada rumah bearing, dalam pita frekuensi lebar seperti 10 sampai 1.000 Hz.
- Batas zona A, B, C, dan D bergantung pada kelompok daya mesin dan kekakuan pondasinya, sehingga angka yang sama bisa berarti "dapat diterima" pada satu motor dan "perlu tindakan" pada motor lain.
- Perubahan terhadap baseline motor itu sendiri sering lebih bermakna daripada zona absolut, asalkan titik, arah, dan kondisi beban pengukurannya selalu sama.
Apa itu standar vibrasi motor listrik
Yang dimaksud dengan standar vibrasi motor listrik di lantai pabrik biasanya adalah batas getaran yang dipakai untuk memutuskan apakah sebuah motor masih layak dijalankan. Sumber batas itu hampir selalu sama: seri standar ISO tentang evaluasi getaran mesin, yang dulu bernomor ISO 10816 dan kini ISO 20816. Standar ini tidak dibuat khusus untuk motor listrik. Ia berlaku untuk mesin industri secara umum, termasuk motor, pompa, kipas, dan kompresor, dan motor dinilai sebagai bagian dari kelompok mesin sesuai daya dan tumpuannya[1][2].
Standar ini mengatur tiga hal. Pertama, apa yang diukur: besaran, jenis nilai, dan rentang frekuensinya. Kedua, di mana dan bagaimana mengukurnya. Ketiga, bagaimana menilai hasilnya, melalui zona evaluasi dan kriteria perubahan[1]. Ketiganya saling terkait. Batas zona hanya berlaku bila pengukuran dilakukan dengan cara yang ditetapkan standar yang sama. Angka dari alat yang mengukur besaran lain, atau yang diambil di titik lain, tidak dapat dibandingkan langsung dengan tabelnya.
Artikel ini berfokus pada standar dan cara memakainya pada motor. Dasar analisis vibrasi yang lebih luas, seperti spektrum FFT dan pola kerusakan yang umum, dibahas dalam artikel analisis vibrasi mesin.
Satuan vibrasi motor: perpindahan, kecepatan, dan percepatan
Getaran motor dapat dinyatakan dalam tiga besaran. Perpindahan (displacement) diukur dalam mikrometer (µm) dan menyatakan seberapa jauh permukaan bergerak dari posisi diamnya. Kecepatan (velocity) diukur dalam milimeter per detik (mm/s) dan menyatakan seberapa cepat permukaan itu bergerak. Percepatan (acceleration) diukur dalam m/s² atau dalam satuan g, dengan 1 g sama dengan percepatan gravitasi standar, sekitar 9,81 m/s².
Untuk menilai tingkat keparahan secara umum pada rumah bearing, standar memakai kecepatan RMS dalam mm/s yang diukur dalam pita frekuensi lebar[1]. Untuk mesin industri dalam lingkup ISO 10816-3, pita itu umumnya 10 sampai 1.000 Hz, dan batas bawahnya diturunkan untuk mesin berputaran rendah[3]. Alasannya praktis. Pada rentang frekuensi tempat sebagian besar gaya mekanis sebuah motor berada, satu batas kecepatan dapat dipakai untuk rentang putaran yang lebar. Randall mencatat bahwa pada getaran mesin, spektrum kecepatan cenderung paling rata dibandingkan dua besaran lainnya[4], sehingga nilai overall tidak didominasi oleh satu ujung spektrum saja.
Dua besaran lainnya tetap punya tempat. Perpindahan lebih peka pada frekuensi rendah dan dipakai, misalnya, untuk mengukur gerak poros relatif terhadap bantalan luncur pada mesin besar. Percepatan lebih peka pada frekuensi tinggi, sehingga dipakai untuk mencari gejala awal kerusakan bearing gelinding yang belum tampak pada kecepatan[5].
Selain besaran, jenis nilainya juga harus sama. Satu sinyal getaran dapat dinyatakan sebagai nilai puncak (peak), puncak ke puncak (peak to peak), atau RMS (root mean square). Tabel zona memakai RMS. Untuk getaran sinusoidal murni, hubungan antara RMS dan nilai puncak adalah tetap.
Nilai RMS dan nilai puncak pada getaran sinusoidal
v(RMS) = v(puncak) ÷ √2 ≈ 0,707 × v(puncak)
v(puncak) = amplitudo kecepatan dari nol ke puncak; nilai puncak ke puncak adalah dua kali nilai ini.
Hubungan ini hanya tepat untuk sinyal sinusoidal tunggal. Getaran motor yang nyata adalah campuran banyak frekuensi, sehingga rasio puncak terhadap RMS-nya bisa berbeda dari √2 dan konversi dengan faktor 0,707 hanya perkiraan.
Dari ISO 10816 ke ISO 20816
Selama bertahun-tahun, rujukan utama untuk batas vibrasi motor adalah seri ISO 10816, yang menilai getaran dari pengukuran pada bagian mesin yang tidak berputar. ISO 10816-1 memuat panduan umum[6], sedangkan ISO 10816-3 memberikan batas untuk mesin industri dengan daya di atas 15 kW dan kecepatan nominal 120 sampai 15.000 r/min yang diukur di lokasi pemasangannya[3]. Banyak manual alat ukur, prosedur internal pabrik, dan tabel di internet masih mengutip dokumen ini.
Seri tersebut telah digantikan. ISO 20816-1:2016 menggantikan ISO 10816-1 dan menggabungkannya dengan panduan pengukuran pada poros berputar, yang sebelumnya berada di seri terpisah, ISO 7919[1]. ISO 20816-3:2022 menggantikan ISO 10816-3 untuk mesin industri di atas 15 kW, dengan rentang kecepatan yang diperluas hingga 30.000 r/min[2]. Kerangka penilaiannya tetap mudah dikenali: kecepatan RMS pada rumah bearing, empat zona evaluasi, dan pembedaan menurut ukuran mesin serta kekakuan tumpuannya.
| Dokumen lama | Lingkup | Pengganti |
|---|---|---|
| ISO 10816-1:1995 | Panduan umum evaluasi vibrasi dari pengukuran pada bagian yang tidak berputar | ISO 20816-1:2016, yang juga mencakup pengukuran pada poros berputar |
| ISO 10816-3:2009 | Mesin industri di atas 15 kW, 120 sampai 15.000 r/min, diukur di lokasi pemasangan | ISO 20816-3:2022, mesin industri di atas 15 kW, 120 sampai 30.000 r/min |
Dirangkum dari ISO 10816-1 [6], ISO 10816-3 [3], ISO 20816-1 [1], dan ISO 20816-3 [2]. Periksa katalog ISO untuk status edisi terbaru sebelum menetapkan acuan.
Implikasinya sederhana. Prosedur pabrik yang masih menyebut ISO 10816-3 tidak otomatis salah, karena konsep dasarnya sama. Namun dokumen acuan sebaiknya diperbarui ke edisi yang berlaku, dan setiap angka batas yang dipakai perlu dicek terhadap edisi tersebut, bukan disalin begitu saja dari tabel lama.
Zona evaluasi A, B, C, dan D
Inti standar ini adalah empat zona evaluasi. Setiap hasil ukur ditempatkan ke salah satu zona, dan setiap zona memiliki makna yang dirumuskan dalam standar[1]. Makna itulah yang seharusnya menentukan tindakan, bukan warna hijau atau merah pada layar alat ukur.
- Zona A. Getaran yang lazim pada mesin yang baru dipasang. Motor di zona ini tidak memerlukan tindakan, tetapi hasilnya layak dicatat sebagai baseline.
- Zona B. Dianggap dapat diterima untuk operasi jangka panjang tanpa batasan. Tindakan yang tepat adalah terus memantau tren dengan interval yang sudah ditetapkan.
- Zona C. Dianggap tidak memuaskan untuk operasi kontinu jangka panjang. Motor umumnya boleh beroperasi untuk waktu terbatas sampai ada kesempatan yang sesuai untuk tindakan perbaikan. Di sinilah perencanaan dimulai: interval ukur dirapatkan, penyebab dicari, dan perbaikan dijadwalkan pada henti terencana berikutnya.
- Zona D. Getaran pada tingkat ini umumnya dianggap cukup parah untuk menimbulkan kerusakan pada mesin. Keputusan menghentikan motor perlu segera dibahas bersama produksi, dengan memperhatikan keselamatan dan dampak kegagalannya.
Batas A/B sering dibaca keliru sebagai target yang harus dicapai semua motor lama. Banyak motor yang sudah bertahun-tahun beroperasi berada di zona B, dan menurut definisinya tetap layak dijalankan untuk jangka panjang. Standar juga menegaskan bahwa batas zona tidak dimaksudkan sebagai spesifikasi penerimaan; kriteria penerimaan mesin baru adalah hal yang disepakati antara pemasok dan pembeli[3].
Kelompok mesin, jenis pondasi, dan tabel batas
Batas numerik antarzona tidak sama untuk semua motor. ISO 10816-3 membagi mesin ke dalam dua kelompok menurut ukurannya. Kelompok 1 adalah mesin besar dengan daya di atas 300 kW, termasuk mesin listrik dengan tinggi poros 315 mm atau lebih. Kelompok 2 adalah mesin menengah dengan daya di atas 15 kW sampai 300 kW, termasuk mesin listrik dengan tinggi poros 160 mm sampai di bawah 315 mm[3]. Tinggi poros adalah jarak dari bidang dudukan kaki motor ke sumbu poros, dan pada motor IEC biasanya tercermin pada angka ukuran rangkanya.
Pembagian kedua adalah kekakuan tumpuan. Tumpuan dianggap kaku pada suatu arah bila frekuensi alami terendah dari gabungan mesin dan tumpuannya pada arah itu lebih tinggi setidaknya 25 persen dari frekuensi eksitasi utamanya, yang pada kebanyakan mesin adalah frekuensi putaran. Tumpuan lain dianggap lentur[3]. Jadi kaku atau lentur bukan semata soal bahan pondasi. Motor yang sama bisa kaku pada arah vertikal dan lentur pada arah horizontal, dan motor di atas rangka baja yang ringan bisa masuk kategori lentur walaupun rangkanya terlihat kokoh.
Tabel berikut menunjukkan batas zona untuk kecepatan RMS dari ISO 10816-3 edisi 2009. Angka ini disajikan karena masih sering dijumpai di prosedur pabrik dan alat ukur, dan agar terlihat seberapa besar pengaruh kelompok mesin dan pondasi terhadap penilaian.
| Kelompok mesin | Jenis pondasi | Batas A/B | Batas B/C | Batas C/D |
|---|---|---|---|---|
| Kelompok 2 (di atas 15 sampai 300 kW) | Kaku | 1,4 | 2,8 | 4,5 |
| Kelompok 2 (di atas 15 sampai 300 kW) | Lentur | 2,3 | 4,5 | 7,1 |
| Kelompok 1 (di atas 300 kW) | Kaku | 2,3 | 4,5 | 7,1 |
| Kelompok 1 (di atas 300 kW) | Lentur | 3,5 | 7,1 | 11,0 |
Nilai dari ISO 10816-3:2009 Lampiran A [3]. ISO 20816-3:2022 telah merevisi dokumen ini [2]; periksa edisi yang berlaku dan kelas mesin Anda sebelum memakai angka ini sebagai batas. Standar juga memuat batas untuk perpindahan, yang tidak disalin di sini.
Perhatikan bahwa satu nilai dapat jatuh ke zona yang berbeda. Getaran 4,0 mm/s RMS berada di zona C untuk motor Kelompok 2 di atas pondasi kaku, tetapi di zona B untuk motor Kelompok 1 di atas pondasi kaku atau motor Kelompok 2 di atas pondasi lentur. Karena itu kelompok dan jenis pondasi setiap motor perlu ditetapkan lebih dahulu dan dicatat di data aset, sebelum angka dari alat ukur dibaca.
Untuk motor kecil dengan daya 15 kW atau kurang, ISO 10816-3 tidak berlaku. ISO 10816-1 dulu menyediakan tabel kelas umum yang terpisah, termasuk untuk mesin kecil[6]. Angka dari tabel itu tidak dikutip di sini; rujuklah bagian standar yang berlaku untuk jenis mesin Anda. Pada motor kecil, tren terhadap baseline sering menjadi alat penilaian yang paling berguna.
Lingkup standar juga perlu dicek sebelum tabel dipakai. ISO 10816-3, misalnya, tidak mencakup mesin yang dikopel dengan mesin torak (reciprocating)[3], karena mesin torak menghasilkan getaran dengan karakter yang berbeda dan dinilai dengan bagian standar tersendiri.
Cara mengukur vibrasi motor listrik
Titik ukur, arah, dan kondisi operasi
Pengukuran untuk penilaian zona diambil pada bagian yang tidak berputar, yaitu rumah bearing atau struktur kaku di dekatnya[1]. Pada motor horizontal, ini berarti dua lokasi: sisi penggerak (drive end, DE) yang dekat dengan kopling, dan sisi sebaliknya (non-drive end, NDE) di dekat kipas pendingin. Tutup kipas, tutup kotak terminal, dan sirip rangka bukan titik ukur yang baik, karena bagian tipis itu memiliki getarannya sendiri.
Standar meminta pengukuran radial dalam dua arah yang saling tegak lurus, dan pengukuran aksial terutama di lokasi bearing yang menahan beban aksial[3]. Dalam praktik rute, banyak pabrik mengukur ketiga arah, horizontal (H), vertikal (V), dan aksial (A), di kedua bearing, sehingga satu motor menghasilkan enam titik data. Getaran aksial yang tinggi, misalnya, sering menjadi petunjuk awal misalignment antara motor dan pompa yang digerakkannya[5].
Kondisi operasi sama pentingnya dengan lokasi. Pengukuran diambil ketika mesin berjalan dalam kondisi tunak (steady state) pada kecepatan dan beban operasi normalnya, setelah temperatur rotor dan bearing stabil[3]. Motor pompa yang diukur saat katup keluaran hampir tertutup, atau motor konveyor yang diukur saat tidak membawa beban, menghasilkan angka yang tidak dapat dibandingkan dengan tabel maupun dengan pengukuran bulan lalu.
Terakhir, ukurlah di titik yang sama setiap kali. Tandai lokasi ukur secara permanen, misalnya dengan dudukan logam kecil yang direkatkan, dan beri nama yang jelas seperti "P-101 motor DE H". Pergeseran beberapa sentimeter dari satu kunjungan ke kunjungan berikutnya dapat mengubah hasil secara nyata, dan perubahan itu mudah terbaca sebagai perubahan kondisi motor.
Alat ukur portabel dan sensor vibrasi motor terpasang
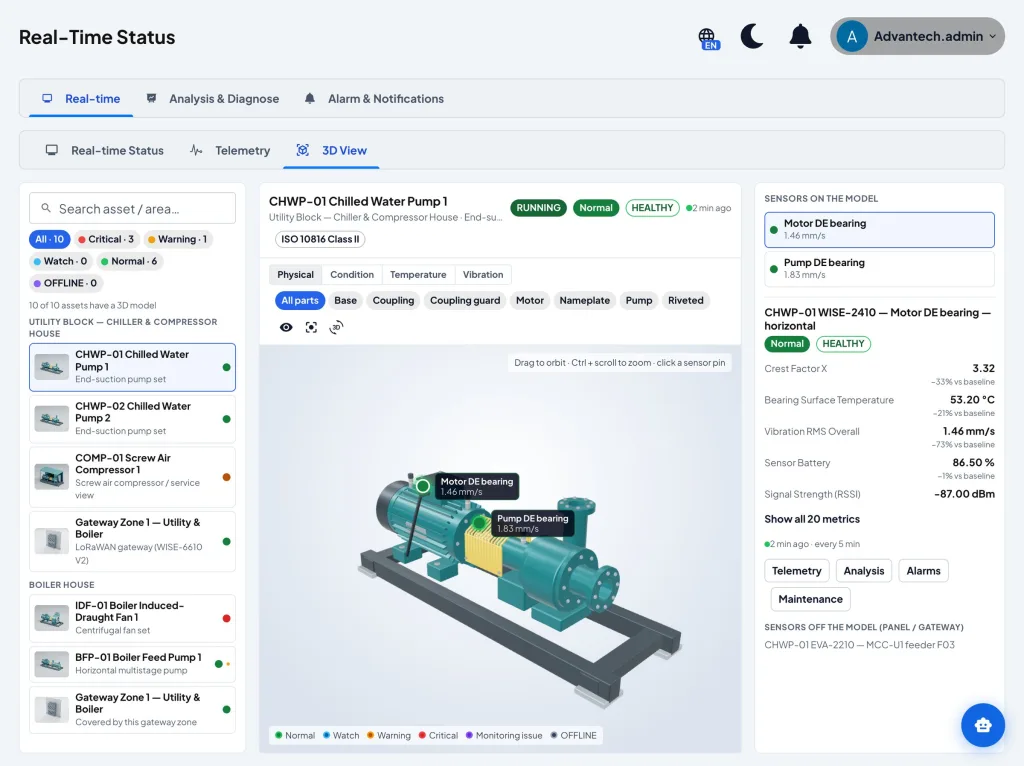
Ada dua cara utama mengumpulkan data. Alat ukur portabel, dari vibration meter sederhana yang menampilkan satu angka hingga data collector yang merekam spektrum, dibawa teknisi menyusuri rute mesin secara berkala[5]. Sensor vibrasi terpasang permanen, kini banyak berupa sensor nirkabel bertenaga baterai yang dibaut ke rumah bearing, mengirim pembacaan secara berkala tanpa perlu kunjungan. ISO 13373-1 membedakan pemantauan permanen dan periodik semacam ini, serta menguraikan pemilihan dan pemasangan transdusernya[7].
Pilihan di antara keduanya bergantung pada kritikalitas motor dan kecepatan berkembangnya kerusakan yang ingin ditangkap. Alat portabel murah per titik, tetapi hanya memotret kondisi pada hari kunjungan, sehingga kerusakan yang berkembang di antara dua rute dapat terlewat. Sensor terpasang memberi tren yang rapat dan selalu mengukur di titik dan arah yang sama, yang justru merupakan syarat tren yang baik. Kekurangannya, banyak sensor nirkabel membatasi laju sampling dan panjang data demi menghemat baterai, sehingga diagnosis mendalam tetap memerlukan pengukuran yang lebih rinci. Cara pemasangan juga berpengaruh: sensor yang dibaut pada permukaan rata meneruskan frekuensi tinggi lebih baik daripada sensor bermagnet di atas lapisan cat tebal[7].
Tren, baseline, dan batas alarm
Mengapa tren sering lebih penting daripada zona
Zona memberi pagar luar yang sama untuk semua motor dalam satu kelompok. Namun motor yang sejenis bisa memiliki tingkat getaran normal yang berbeda, karena pondasi, pipa, kopling, dan riwayat perbaikannya berbeda. ISO 20816-1 karena itu memakai dua kriteria evaluasi: besarnya getaran terhadap batas zona, dan perubahan besarnya getaran terhadap nilai acuan mesin itu sendiri. Perubahan yang berarti dapat memerlukan tindakan walaupun zona C belum tercapai[1].
Batas alarm dan batas trip
Untuk operasi sehari-hari, standar memakai dua batas operasional. Alarm memberi peringatan bahwa getaran telah mencapai nilai tertentu atau telah berubah secara berarti, sehingga tindakan perbaikan mungkin diperlukan; mesin umumnya masih dapat beroperasi sementara penyebabnya diselidiki. Trip adalah besar getaran yang bila dilampaui membuat operasi lebih lanjut dapat merusak mesin, sehingga diperlukan tindakan segera untuk menurunkan getaran atau menghentikan mesin[1].
Nilai alarm sebaiknya ditetapkan untuk setiap mesin, relatif terhadap baseline yang diketahui dari pengalaman pada titik ukur mesin itu, dan umumnya tidak jauh melampaui batas atas zona B. Nilai trip berkaitan dengan integritas mekanis mesin dan umumnya berada di zona C atau D[3]. Pada motor yang terhubung ke sistem proteksi, keputusan trip otomatis juga perlu menimbang risiko menghentikan proses secara mendadak, misalnya pada pompa air pendingin yang melayani chiller.
Contoh membaca hasil ukur vibrasi motor pompa
Angka berikut adalah ilustrasi, bukan data dari pabrik tertentu. Sebuah motor 75 kW menggerakkan pompa air pendingin pada 2.970 r/min dan terpasang di atas pondasi beton yang sudah dinilai kaku. Dayanya berada di antara 15 dan 300 kW, sehingga motor ini masuk Kelompok 2, dan batas yang dipakai dari Tabel 2 adalah 1,4, 2,8, dan 4,5 mm/s RMS. Pengukuran diambil dengan pompa berjalan pada debit normalnya.
| Titik ukur | Horizontal (H) | Vertikal (V) | Aksial (A) |
|---|---|---|---|
| Sisi penggerak (DE), hari ini | 3,1 | 2,2 | 1,6 |
| Sisi sebaliknya (NDE), hari ini | 2,4 | 1,9 | 1,2 |
| Sisi penggerak (DE), baseline | 1,8 | 1,7 | 1,4 |
Data ilustrasi untuk contoh perhitungan.
Langkah pertama adalah mengambil nilai tertinggi dari semua titik dan arah, yaitu 3,1 mm/s RMS di DE horizontal. Nilai ini lebih besar dari batas B/C (2,8) dan belum mencapai batas C/D (4,5), sehingga motor berada di zona C: masih boleh beroperasi untuk waktu terbatas, tetapi perbaikan perlu direncanakan.
Langkah kedua adalah membandingkan dengan baseline. Di titik yang sama, getaran naik dari 1,8 menjadi 3,1 mm/s RMS, bertambah 1,3 mm/s atau sekitar 72 persen (1,3 ÷ 1,8 = 0,722). Kenaikan terbesar terjadi di arah horizontal, sedangkan arah aksial hanya naik sedikit, dari 1,4 menjadi 1,6. Pola seperti ini adalah petunjuk untuk mulai mencari penyebab di spektrum, misalnya ketidakseimbangan atau kelonggaran, bukan kesimpulan itu sendiri.
Langkah ketiga adalah memeriksa asumsi. Jika motor yang sama ternyata terpasang di atas rangka baja yang lentur, batasnya menjadi 2,3, 4,5, dan 7,1 mm/s RMS, dan 3,1 mm/s RMS jatuh di zona B. Jika angka 3,1 yang dicatat ternyata nilai puncak dari alat yang disetel ke mode peak, nilai RMS-nya, dengan asumsi sinyal mendekati sinusoidal, hanya sekitar 3,1 × 0,707 ≈ 2,2 mm/s, yang juga berada di zona B. Angka yang sama di layar dapat menghasilkan kesimpulan yang berbeda, tergantung pada pondasi dan jenis nilai yang dipakai.
Langkah menerapkan standar vibrasi pada motor di pabrik
- Daftar motor dan tetapkan kelasnya. Catat daya, kecepatan, tinggi poros, dan jenis tumpuan setiap motor, lalu tentukan kelompok mesin dan kategori pondasi (kaku atau lentur) yang dipakai.
- Tetapkan dokumen acuan. Tuliskan edisi standar yang dipakai, misalnya ISO 20816-3:2022, dan pastikan tabel batas di prosedur sesuai dengan edisi itu.
- Tandai titik ukur. Tentukan titik DE dan NDE beserta arah H, V, dan A, tandai secara permanen, dan beri nama yang konsisten.
- Seragamkan pengaturan alat. Pastikan alat ukur atau sensor menampilkan kecepatan RMS dalam mm/s dengan rentang frekuensi yang sesuai, bukan nilai puncak atau besaran lain.
- Ambil baseline pada kondisi normal. Ukur ketika motor berjalan pada beban dan kecepatan operasi biasa dengan temperatur yang sudah stabil, dan ulangi setelah setiap perbaikan besar.
- Tetapkan alarm dan trip per motor. Mulailah dari zona sebagai pagar luar, lalu sesuaikan alarm dengan baseline masing-masing motor.
- Hubungkan hasil dengan tindakan. Setiap motor yang masuk zona C atau berubah secara berarti perlu menjadi work order yang jelas di CMMS, lalu diverifikasi dengan pengukuran ulang setelah perbaikan.
Kesalahan umum saat membaca vibrasi motor
- Membandingkan nilai puncak dengan tabel RMS. Alat yang disetel ke mode peak atau peak to peak menampilkan angka yang lebih besar dari RMS untuk getaran yang sama. Membandingkannya langsung dengan tabel zona membuat motor tampak lebih buruk dari kenyataannya.
- Mengukur di titik yang berbeda setiap kali. Titik yang berpindah dari rumah bearing ke tutup kipas, atau arah yang tertukar, membuat tren tidak dapat dibaca.
- Mengukur saat motor tanpa beban atau belum stabil. Motor yang baru dinyalakan, atau pompa yang berjalan dengan katup hampir tertutup, tidak mewakili kondisi operasi normal yang menjadi dasar penilaian standar[3].
- Memakai baris tabel yang salah. Batas pondasi kaku dipakai untuk motor di atas rangka lentur, batas Kelompok 1 dipakai untuk motor 45 kW, atau tabel mesin industri dipakai untuk mesin di luar lingkupnya.
- Menganggap zona B berarti sehat tanpa melihat tren. Getaran motor dapat berubah cepat di dalam zona B. Kriteria perubahan terhadap nilai acuan ada justru untuk menangkap hal ini[1].
- Mengharapkan vibrasi menangkap semua kerusakan. Tidak semua mode kegagalan motor mengubah getaran secara jelas, misalnya sebagian kerusakan isolasi belitan, dan kerusakan yang berkembang cepat dapat terjadi di antara dua pengukuran. Vibrasi paling kuat bila dilengkapi teknik lain seperti temperatur dan arus motor[5].
Kesimpulan
Standar vibrasi motor listrik bukan satu angka, melainkan satu cara kerja. Seri ISO 20816, penerus ISO 10816, menetapkan besaran yang diukur (kecepatan RMS dalam mm/s), tempat mengukurnya (rumah bearing dalam arah yang ditentukan), dan cara menilainya (zona A sampai D menurut kelompok mesin dan kekakuan pondasi, ditambah kriteria perubahan terhadap nilai acuan).
Angka dari alat ukur baru bermakna bila semua syarat itu terpenuhi. Pabrik yang mendapat manfaat dari standar ini biasanya menetapkan kelas setiap motor sekali, mengukur dengan cara yang sama setiap kali, membaca tren terhadap baseline motor itu sendiri, dan mengubah setiap temuan menjadi tindakan yang diverifikasi. Kebiasaan ini dapat dimulai dari beberapa motor pompa dan kompresor yang paling kritikal, lalu diperluas ke seluruh pabrik.
Pertanyaan yang sering diajukan
Apa standar vibrasi motor listrik yang dipakai di industri?
Rujukan yang paling umum adalah seri ISO 10816, yang kini digantikan seri ISO 20816. Untuk motor dan mesin industri di atas 15 kW, bagian yang relevan adalah ISO 20816-3:2022, penerus ISO 10816-3:2009.
Apa satuan vibrasi motor?
Untuk menilai tingkat keparahan, satuan yang lazim adalah kecepatan dalam mm/s RMS. Perpindahan dinyatakan dalam µm dan percepatan dalam m/s² atau g; keduanya dipakai untuk keperluan lain, seperti mesin putaran rendah dan kerusakan bearing tahap awal.
Berapa batas vibrasi motor listrik yang diizinkan?
Tergantung kelompok mesin dan pondasinya. Menurut ISO 10816-3:2009, motor di atas 15 sampai 300 kW di atas pondasi kaku masuk zona C di atas 2,8 mm/s RMS dan zona D di atas 4,5 mm/s RMS; periksa edisi ISO 20816-3 yang berlaku sebelum memakai angka ini.
Bagaimana cara mengukur vibrasi motor pompa?
Ukur di rumah bearing sisi penggerak dan sisi sebaliknya dalam arah horizontal, vertikal, dan aksial, ketika pompa berjalan pada beban normal dan temperaturnya sudah stabil. Gunakan titik yang sama setiap kali agar trennya dapat dibandingkan.
Apakah motor perlu sensor vibrasi yang terpasang permanen?
Tidak selalu. Alat ukur portabel cukup untuk banyak motor, sedangkan sensor terpasang lebih cocok untuk motor kritikal atau yang sulit dijangkau, karena memberi tren yang rapat dan titik ukur yang selalu sama.
Daftar pustaka
- [1]International Organization for Standardization. (2016). ISO 20816-1:2016 Mechanical vibration: Measurement and evaluation of machine vibration, Part 1: General guidelines. ISO.
- [2]International Organization for Standardization. (2022). ISO 20816-3:2022 Mechanical vibration: Measurement and evaluation of machine vibration, Part 3: Industrial machinery with a power rating above 15 kW and operating speeds between 120 r/min and 30 000 r/min. ISO.
- [3]International Organization for Standardization. (2009). ISO 10816-3:2009 Mechanical vibration: Evaluation of machine vibration by measurements on non-rotating parts, Part 3: Industrial machines with nominal power above 15 kW and nominal speeds between 120 r/min and 15 000 r/min when measured in situ. ISO.
- [4]Randall, R. B. (2011). Vibration-based condition monitoring: Industrial, aerospace and automotive applications. Wiley.
- [5]Mobley, R. K. (2002). An introduction to predictive maintenance (2nd ed.). Butterworth-Heinemann.
- [6]International Organization for Standardization. (1995). ISO 10816-1:1995 Mechanical vibration: Evaluation of machine vibration by measurements on non-rotating parts, Part 1: General guidelines. ISO.
- [7]International Organization for Standardization. (2002). ISO 13373-1:2002 Condition monitoring and diagnostics of machines: Vibration condition monitoring, Part 1: General procedures. ISO.