
Keandalan aset
Analisis vibrasi mesin: dasar, parameter, dan cara membaca hasilnya
Setiap mesin berputar bergetar, bahkan ketika kondisinya sangat baik. Yang berubah ketika sebuah komponen mulai rusak adalah besar dan pola getaran itu. Analisis vibrasi adalah cara membaca perubahan tersebut sebelum ia terdengar, terasa panas, atau menghentikan produksi.
Ringkasan
- Analisis vibrasi adalah teknik pemantauan kondisi yang paling luas dipakai untuk mesin berputar, karena banyak kerusakan mekanis mengubah pola getaran sejak tahap awal.
- Kecepatan getaran dalam mm/s RMS lazim dipakai untuk menilai tingkat keparahan secara umum; perpindahan lebih peka pada frekuensi rendah, percepatan pada frekuensi tinggi.
- Nilai overall menunjukkan bahwa kondisi berubah, sedangkan spektrum FFT membantu menunjukkan komponen mana yang kemungkinan menjadi sumbernya.
- Zona ISO 20816 menjadi titik awal penilaian, tetapi tren terhadap baseline mesin itu sendiri biasanya lebih bermakna daripada satu angka absolut.
Pengertian analisis vibrasi mesin
Analisis vibrasi adalah kegiatan mengukur getaran sebuah mesin, mengolah sinyalnya, lalu menafsirkan hasilnya untuk menilai kondisi mekanis mesin tersebut. Tujuannya bukan sekadar mengetahui apakah mesin bergetar, karena semua mesin berputar pasti bergetar, melainkan apakah getaran itu masih wajar untuk mesin tersebut dan, jika tidak, dari mana sumbernya.
Dalam literatur predictive maintenance, pemantauan vibrasi ditempatkan sebagai teknik utama untuk mesin berputar[1]. Alasannya cukup sederhana. Pompa, motor, kompresor, blower, dan gearbox memiliki komponen yang berputar pada kecepatan tertentu, dan hampir setiap kelainan mekanis pada komponen itu menghasilkan gaya yang berulang: rotor yang tidak seimbang, dua poros yang tidak segaris, baut dudukan yang kendur, atau cacat kecil pada lintasan bearing. Gaya berulang ini muncul sebagai getaran dengan pola yang khas, dan pola itulah yang dibaca oleh analis[2].
Keunggulan lain vibrasi adalah waktunya. Banyak kerusakan mekanis mengubah getaran jauh sebelum mesin terasa panas atau terdengar berisik, sehingga tim pemeliharaan punya waktu untuk merencanakan perbaikan. Hubungan antara deteksi dini dan waktu perencanaan ini dibahas lebih lengkap dalam artikel tentang predictive maintenance.
Tiga besaran ukur: perpindahan, kecepatan, dan percepatan
Getaran dapat dinyatakan dengan tiga besaran yang saling berhubungan. Perpindahan (displacement) menyatakan seberapa jauh sebuah titik bergerak dari posisi diamnya. Kecepatan (velocity) menyatakan seberapa cepat titik itu bergerak. Percepatan (acceleration) menyatakan seberapa cepat kecepatannya berubah. Ketiganya menggambarkan gerakan yang sama, tetapi masing-masing memberi bobot yang berbeda pada frekuensi getaran.
Hubungan tiga besaran pada getaran sinusoidal
v = 2πf × d dan a = 2πf × v
d = perpindahan, v = kecepatan, a = percepatan (ketiganya dinyatakan dengan jenis nilai yang sama, misalnya semuanya nilai puncak).
f = frekuensi getaran dalam Hz.
Karena ada faktor frekuensi di dalam rumus itu, getaran berfrekuensi rendah tampak besar pada perpindahan tetapi kecil pada percepatan, dan sebaliknya. Angka berikut adalah ilustrasi. Getaran sinusoidal dengan amplitudo kecepatan 2 mm/s (nilai puncak) pada 10 Hz setara dengan perpindahan sekitar 31,8 µm dan percepatan sekitar 0,126 m/s². Kecepatan yang sama pada 1.000 Hz hanya setara dengan perpindahan sekitar 0,318 µm, tetapi percepatannya sekitar 12,6 m/s². Kecepatannya sama, tetapi kesan yang ditimbulkan oleh dua besaran lainnya sangat berbeda.
| Besaran | Satuan yang lazim | Paling peka untuk | Penggunaan umum |
|---|---|---|---|
| Perpindahan | µm, sering puncak ke puncak | Frekuensi rendah | Mesin putaran rendah; gerak poros relatif terhadap bantalan luncur, diukur dengan sensor proksimitas |
| Kecepatan | mm/s RMS | Frekuensi menengah | Penilaian tingkat keparahan secara umum (overall) pada rumah bearing mesin berputar |
| Percepatan | m/s² atau g | Frekuensi tinggi | Kerusakan awal bearing gelinding, masalah roda gigi, analisis envelope |
Untuk penilaian umum pada bagian mesin yang tidak berputar, seperti rumah bearing, ISO 20816-1 lazim memakai kecepatan RMS dalam mm/s yang diukur dalam rentang frekuensi lebar[3]. RMS (root mean square) mewakili kandungan energi getaran, sehingga lebih stabil untuk dibandingkan dari waktu ke waktu daripada nilai puncak sesaat. Perpindahan tetap penting untuk mesin besar dengan bantalan luncur, sedangkan percepatan menjadi pilihan ketika yang dicari adalah gejala berfrekuensi tinggi, misalnya cacat dini pada bearing gelinding.
Nilai overall dan spektrum FFT
Sinyal getaran dari sebuah sensor adalah campuran banyak getaran sekaligus: dari rotor, dari impeller, dari bearing, dari aliran fluida, bahkan dari mesin di sebelahnya. Ada dua cara utama untuk meringkas campuran itu.
Nilai overall adalah satu angka yang mewakili seluruh getaran dalam rentang frekuensi tertentu, misalnya 3,2 mm/s RMS. Angka ini mudah dicatat, mudah dibandingkan, dan cocok untuk alarm. Kelemahannya, ia tidak menjelaskan penyebab. Dua pompa dengan nilai overall yang sama bisa mengalami masalah yang sama sekali berbeda.
Spektrum memecah sinyal yang sama menjadi komponen-komponen frekuensinya. Proses ini umumnya dilakukan dengan Fast Fourier Transform (FFT), algoritma yang menghitung seberapa besar getaran pada setiap frekuensi[2]. Analogi yang sering dipakai adalah prisma yang memecah cahaya putih menjadi warna-warnanya. Hasilnya berupa grafik dengan sumbu mendatar frekuensi dan sumbu tegak amplitudo. Setiap puncak pada grafik menunjuk ke sumber getaran yang berulang pada frekuensi tersebut.
Kunci membaca spektrum adalah mengetahui kecepatan putar mesin, karena banyak kelainan mekanis muncul pada kelipatan frekuensi putaran. Frekuensi putaran itu disebut 1×, kelipatan duanya 2×, dan seterusnya.
Frekuensi putaran (1×)
f(1×) = n ÷ 60
n = kecepatan putar poros dalam r/min (putaran per menit).
f(1×) = frekuensi putaran dalam Hz. Harmonik kedua (2×) adalah dua kali nilai ini, harmonik ketiga (3×) tiga kali, dan seterusnya.
Angka berikut adalah ilustrasi. Sebuah pompa digerakkan motor dua kutub yang berputar pada 2.970 r/min. Frekuensi 1× adalah 2.970 ÷ 60 = 49,5 Hz, frekuensi 2× adalah 99 Hz, dan frekuensi 3× adalah 148,5 Hz. Jika spektrum menunjukkan puncak dominan tepat di 49,5 Hz, analis tahu bahwa getaran itu berulang sekali setiap putaran poros. Contoh ini juga menunjukkan mengapa resolusi spektrum penting: pada motor yang dicatu jaringan 50 Hz, gaya magnetik umumnya menghasilkan getaran pada 100 Hz, hanya 1 Hz dari 2× putaran pompa ini. Tanpa resolusi yang cukup halus, keduanya dapat terbaca sebagai satu puncak.
Pola kerusakan yang umum pada spektrum
Setelah frekuensi putaran diketahui, spektrum dapat dicocokkan dengan pola kerusakan yang sudah dikenal. Pola ini bukan aturan mutlak. Ia adalah kecenderungan yang terdokumentasi dalam literatur dan pengalaman lapangan, dan satu pola dapat memiliki lebih dari satu kemungkinan penyebab.
| Kerusakan | Ciri tipikal pada spektrum | Arah yang biasanya dominan |
|---|---|---|
| Ketidakseimbangan (unbalance) | Puncak dominan pada 1× frekuensi putaran | Radial (horizontal dan vertikal) |
| Misalignment poros | Puncak pada 1× dan 2×, kadang disertai 3× | Sering tinggi pada arah aksial |
| Kelonggaran mekanis (looseness) | Banyak harmonik 1× yang berderet, kadang disertai subharmonik | Tergantung lokasi kelonggaran |
| Cacat bearing gelinding | Puncak pada frekuensi cacat bearing yang bukan kelipatan bulat 1×; sering lebih jelas melalui analisis envelope | Radial, terutama di zona beban bearing |
Ciri di atas bersifat tipikal dan perlu dikonfirmasi dengan data lain. Dirangkum dari Randall [2] dan Mobley [1].
Bearing gelinding memerlukan perhatian khusus. Setiap bearing memiliki frekuensi cacat yang dapat dihitung dari geometrinya dan kecepatan putar poros: frekuensi untuk cacat pada lintasan luar, lintasan dalam, elemen gelinding, dan sangkar. Karena itu nomor tipe bearing yang terpasang adalah data yang sangat berguna bagi analis. Pada tahap awal, benturan kecil dari cacat bearing hanya menimbulkan energi yang lemah dan mudah tenggelam di antara getaran lain. Analisis envelope mengatasi hal ini dengan menyaring pita frekuensi tinggi tempat benturan itu memicu resonansi, lalu mengambil selubung sinyalnya sehingga frekuensi berulangnya tampak jelas[2].
Pola-pola ini saling tumpang tindih. Puncak 1× yang tinggi, misalnya, dapat berasal dari unbalance, tetapi juga dari poros bengkok atau resonansi struktur. Analis yang baik tidak berhenti pada satu spektrum. Ia membandingkan arah pengukuran, melihat tren, dan bila perlu memakai data fase atau inspeksi fisik sebelum menyimpulkan.
Menilai hasil: zona keparahan dan tren
Zona evaluasi ISO 20816
Pertanyaan pertama setelah mengukur biasanya sederhana: angka ini baik atau buruk? ISO 20816-1 menjawabnya dengan kerangka empat zona evaluasi, A sampai D, untuk getaran yang diukur pada bagian mesin yang tidak berputar[3].
| Zona | Makna umum |
|---|---|
| A | Getaran yang lazim pada mesin yang baru dipasang |
| B | Dapat diterima untuk operasi jangka panjang tanpa batasan |
| C | Tidak memuaskan untuk operasi kontinu jangka panjang; mesin boleh beroperasi terbatas sampai ada kesempatan untuk tindakan perbaikan |
| D | Cukup parah sehingga berisiko menimbulkan kerusakan pada mesin |
Batas numerik antarzona tidak dicantumkan di sini karena bergantung pada jenis, ukuran, dan tumpuan mesin. Lihat bagian standar yang sesuai untuk kelas mesin Anda [3] [4].
Batas numerik antarzona tidak berlaku sama untuk semua mesin. Bagian lain dari seri ISO 20816 memberikan nilai untuk kelompok mesin tertentu. ISO 20816-3, misalnya, berlaku untuk mesin industri dengan daya di atas 15 kW dan kecepatan antara 120 dan 30.000 r/min, serta membedakan mesin menurut ukuran dan menurut kekakuan tumpuannya[4]. Pompa 30 kW yang terpasang pada pondasi beton kaku dan kipas besar di atas rangka baja yang lentur tidak dinilai dengan batas yang sama. Karena itu, sebelum memakai tabel batas dari internet atau dari manual alat ukur, pastikan kelas mesin dan jenis tumpuannya sesuai.
Tren terhadap baseline mesin sendiri
Zona ISO berguna sebagai titik awal, tetapi satu angka absolut jarang menceritakan keseluruhan kondisi. Dua kompresor sejenis bisa memiliki tingkat getaran normal yang berbeda karena pondasi, pipa, atau riwayat perbaikannya berbeda. Yang lebih bermakna adalah perubahan: seberapa jauh getaran sebuah mesin bergeser dari baseline, yaitu nilai yang tercatat ketika mesin itu diketahui dalam kondisi baik. ISO 20816-1 sendiri menjadikan perubahan besaran getaran, bukan hanya besarnya, sebagai salah satu kriteria evaluasi[3].
Tren hanya bisa dibaca bila pengukurannya konsisten. Titik ukur, arah, jenis besaran, rentang frekuensi, dan kondisi operasi (kecepatan dan beban) harus sama dari satu pengukuran ke pengukuran berikutnya. Kenaikan getaran pada mesin injeksi yang sedang menjalankan cetakan lebih berat belum tentu tanda kerusakan; bisa jadi hanya bebannya yang berbeda.
Titik ukur dan praktik pengukuran
Getaran dari poros dan rotor diteruskan ke luar melalui bearing. Karena itu titik ukur pada bagian yang tidak berputar umumnya ditempatkan di rumah bearing, sedekat mungkin dengan bearing dan pada jalur beban yang kaku. Penutup kipas, pelat tipis, atau tutup kotak terminal bukan tempat yang baik, karena bagian itu memiliki getarannya sendiri.
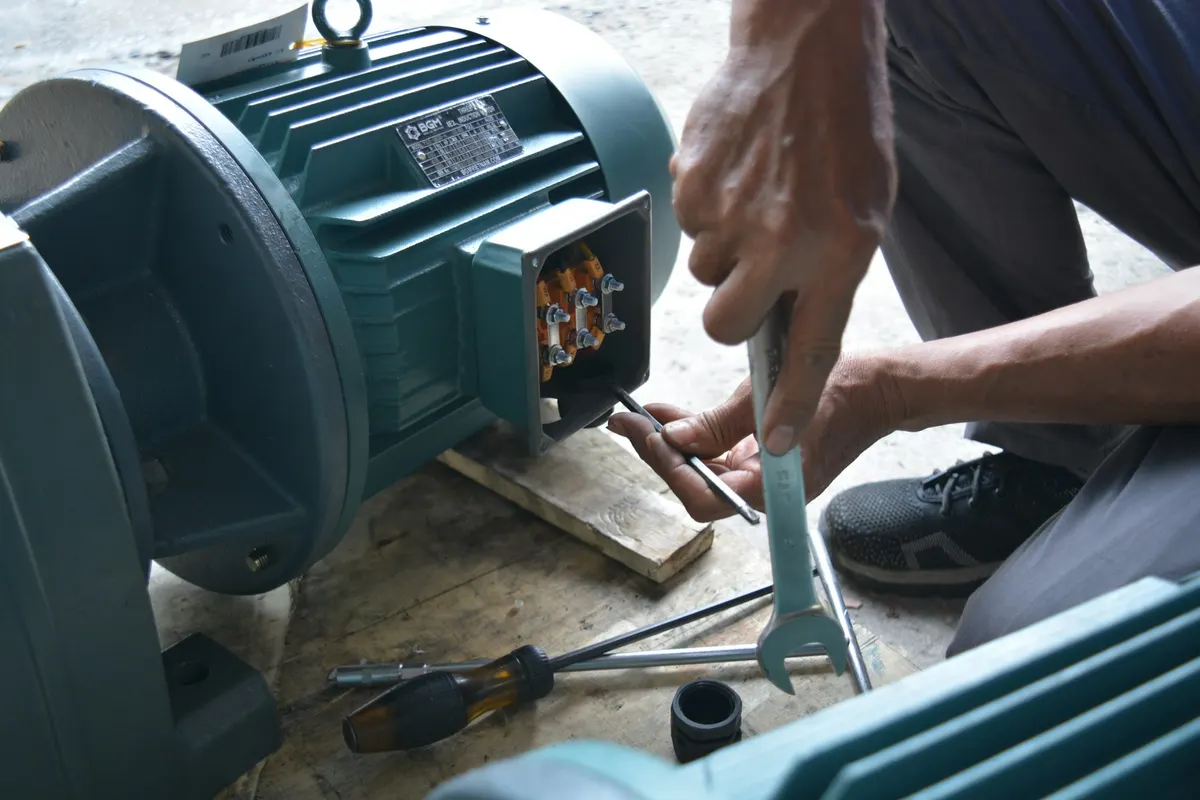
Pada setiap rumah bearing, pengukuran lazim diambil dalam tiga arah: horizontal dan vertikal (keduanya radial, tegak lurus poros) serta aksial (searah poros). Arah yang berbeda menangkap kerusakan yang berbeda, seperti terlihat pada Tabel 2. ISO 13373-1 memberikan prosedur umum untuk pemantauan kondisi berbasis vibrasi, termasuk pemilihan lokasi dan arah pengukuran, pemilihan transduser, dan cara pemasangannya[5].
Cara pemasangan sensor memengaruhi hasil. Sensor yang dibaut atau direkatkan pada permukaan yang rata meneruskan getaran berfrekuensi tinggi jauh lebih baik daripada sensor bermagnet di atas lapisan cat tebal, apalagi probe yang dipegang tangan[5]. Untuk pengukuran rute, praktik yang baik adalah menandai setiap titik ukur secara permanen, misalnya dengan dudukan logam kecil yang direkatkan, sehingga setiap pengukuran diambil di tempat dan dengan cara yang sama. Beri setiap titik nama yang jelas, misalnya "Pompa P-101, motor sisi penggerak, horizontal", agar data dari bulan ke bulan dapat dibandingkan.
Pengukuran rute portabel dan sensor terpasang permanen
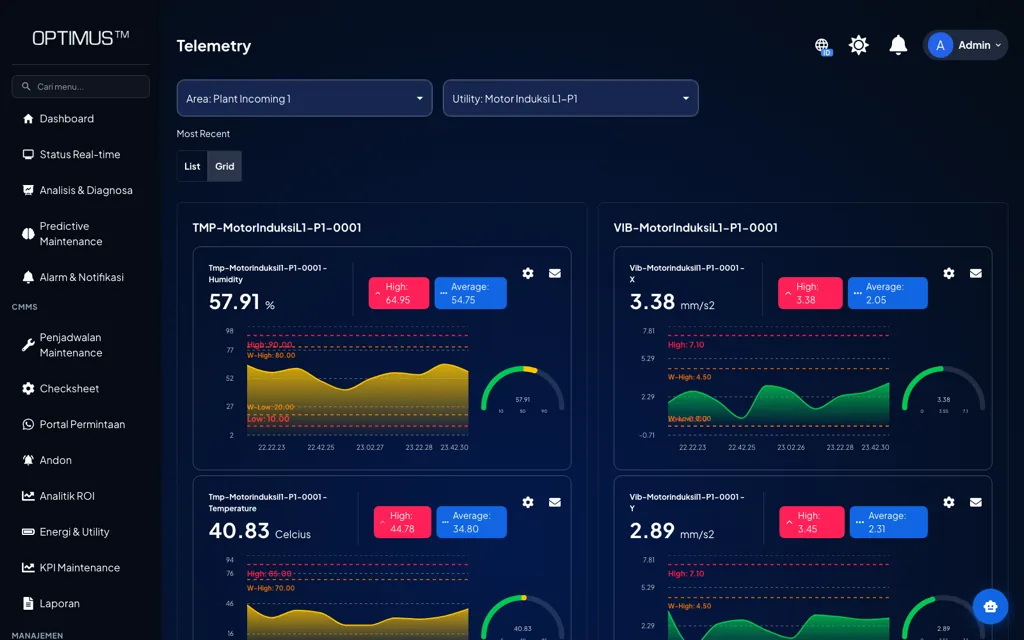
Ada dua cara utama mengumpulkan data vibrasi. Yang pertama adalah pengukuran rute dengan alat ukur portabel: seorang teknisi berjalan menyusuri daftar mesin dengan urutan tetap, mengukur di setiap titik, lalu mengunggah datanya untuk dianalisis. Yang kedua adalah sensor terpasang permanen, yang kini banyak berupa sensor nirkabel bertenaga baterai, yang mengirim data secara berkala tanpa perlu kunjungan. ISO 13373-1 membedakan sistem pemantauan permanen dan periodik semacam ini[5], dan Mobley membahas pengumpulan data berbasis rute dengan alat ukur portabel[1].
Keduanya memiliki tempat masing-masing. Alat portabel yang dioperasikan analis terlatih umumnya menghasilkan data yang kaya, dengan spektrum resolusi tinggi dan waveform yang panjang, tetapi hanya memotret kondisi pada hari kunjungan. Jika rute diambil sebulan sekali, kerusakan yang berkembang dalam dua minggu dapat terlewat. Sensor terpasang mengisi celah itu dengan pembacaan yang jauh lebih sering, dan dapat dipasang di tempat yang berbahaya atau sulit dijangkau. Sebagai gantinya, banyak sensor nirkabel membatasi laju sampling, panjang data, atau frekuensi pengiriman demi menghemat baterai, sehingga tidak selalu cocok untuk diagnosis yang mendalam.
Dalam praktik, banyak pabrik menggabungkan keduanya. Sensor terpasang memantau tren pada aset kritikal secara terus-menerus dan memberi peringatan ketika ada perubahan, lalu analis datang dengan alat portabel untuk pengukuran yang lebih rinci dan diagnosis.
Kompetensi analis vibrasi
Mengambil data vibrasi relatif mudah dipelajari. Menafsirkannya jauh lebih sulit. ISO 18436-2 menetapkan persyaratan kualifikasi dan penilaian personel untuk pemantauan kondisi dan diagnostik vibrasi dalam empat kategori, dari Kategori I sampai Kategori IV[6]. Secara garis besar, kategori awal mencakup pengumpulan data sesuai prosedur yang sudah ditetapkan dan pengenalan kondisi alarm, sedangkan kategori yang lebih tinggi mencakup diagnosis, penggunaan teknik analisis lanjut, serta perancangan dan pengarahan program pemantauan.
Pembagian ini berguna untuk menyusun tim. Teknisi di lantai produksi dapat menjalankan rute, memeriksa pembacaan yang tidak wajar, dan menjaga konsistensi titik ukur. Kasus yang tidak jelas perlu diteruskan kepada analis yang lebih berpengalaman, baik dari dalam perusahaan maupun dari luar. Yang perlu dihindari adalah keputusan besar, seperti menghentikan kompresor utama di tengah shift malam, yang diambil hanya dari satu angka tanpa penilaian orang yang memahami spektrumnya.
Langkah memulai program analisis vibrasi
- Pilih aset yang dipantau. Mulailah dari mesin berputar yang berhentinya paling berdampak pada produksi, keselamatan, atau mutu, misalnya pompa proses, kompresor udara, dan blower utama.
- Kumpulkan data teknis mesin. Catat kecepatan putar, daya, jenis tumpuan, nomor tipe bearing, jumlah sudu impeller atau kipas, dan jumlah gigi roda gigi. Data ini diperlukan untuk menghitung frekuensi yang akan dicari di spektrum.
- Tetapkan dan tandai titik ukur. Tentukan titik di setiap rumah bearing beserta arahnya, tandai secara permanen, lalu susun menjadi rute atau lokasi pemasangan sensor.
- Ambil baseline. Ukur ketika mesin dalam kondisi baik dan beroperasi normal, dan ulangi setelah setiap overhaul besar, karena kondisi setelah perbaikan menjadi acuan yang baru.
- Tetapkan batas awal. Gunakan zona ISO 20816 untuk kelas mesin yang sesuai sebagai titik awal, lalu sesuaikan dengan baseline dan tren mesin itu sendiri setelah data terkumpul.
- Tentukan interval pengukuran. Pastikan interval cukup rapat dibandingkan dengan kecepatan berkembangnya kerusakan yang ingin ditangkap. Aset yang paling kritikal dapat dipantau secara kontinu.
- Hubungkan temuan dengan tindakan. Setiap temuan yang valid perlu menjadi work order yang jelas di CMMS, lalu diverifikasi dengan pengukuran ulang setelah perbaikan.
Kesalahan umum dan batasan analisis vibrasi
- Memakai tabel batas yang tidak sesuai. Batas untuk satu kelas mesin dipakai untuk mesin lain dengan ukuran atau tumpuan yang berbeda. Akibatnya alarm terlalu sering atau justru tidak pernah berbunyi.
- Membandingkan data yang tidak sebanding. Titik ukur berpindah, arah tertukar, atau mesin diukur pada beban yang berbeda, lalu perbedaannya dibaca sebagai perubahan kondisi.
- Hanya melihat nilai overall. Kerusakan bearing tahap awal sering belum tampak pada kecepatan overall. Tanpa spektrum, percepatan, atau analisis envelope, gejala awal ini mudah terlewat.
- Menyimpulkan dari satu spektrum. Pola yang mirip dapat berasal dari penyebab yang berbeda. Diagnosis perlu dikonfirmasi dengan arah pengukuran lain, tren, atau inspeksi fisik.
- Tidak memverifikasi setelah perbaikan. Tanpa pengukuran ulang, tidak ada cara memastikan bahwa balancing atau alignment benar-benar menurunkan getaran, dan baseline baru tidak pernah tercatat.
- Menganggap vibrasi menangkap semua kerusakan. Tidak semua mode kegagalan mengubah getaran, misalnya sebagian kerusakan isolasi listrik atau kontaminasi pelumas, dan kerusakan yang berkembang sangat cepat dapat terjadi di antara dua pengukuran. Vibrasi paling kuat bila dilengkapi teknik lain seperti temperatur, arus motor, atau analisis oli.
Kesimpulan
Analisis vibrasi membaca kondisi mesin berputar dari getarannya. Dasarnya dapat diringkas dalam beberapa gagasan: pilih besaran yang sesuai dengan frekuensi yang dicari, gunakan nilai overall untuk mengetahui bahwa ada perubahan dan spektrum untuk mencari sumbernya, dan hitung frekuensi putaran agar puncak-puncak pada spektrum dapat dikaitkan dengan komponen mesin.
Zona ISO 20816 memberi kerangka awal untuk menilai keparahan, tetapi tren terhadap baseline mesin itu sendiri biasanya lebih bermakna. Hasilnya bergantung pada disiplin yang sederhana: titik ukur yang konsisten, kondisi operasi yang sebanding, analis dengan kompetensi yang sesuai, dan setiap temuan yang ditindaklanjuti serta diverifikasi. Program yang dimulai dari beberapa pompa dan kompresor kritikal dengan cara ini dapat diperluas ketika manfaatnya sudah terlihat.
Pertanyaan yang sering diajukan
Apa itu analisis vibrasi mesin?
Analisis vibrasi adalah kegiatan mengukur getaran mesin, mengolah sinyalnya, dan menafsirkan hasilnya untuk menilai kondisi mekanis mesin, misalnya untuk mendeteksi ketidakseimbangan, misalignment, kelonggaran, atau kerusakan bearing.
Satuan apa yang dipakai untuk mengukur vibrasi mesin?
Untuk penilaian umum pada rumah bearing, yang lazim dipakai adalah kecepatan getaran dalam mm/s RMS. Perpindahan (µm) lebih peka untuk frekuensi rendah, sedangkan percepatan (m/s² atau g) lebih peka untuk frekuensi tinggi seperti cacat bearing tahap awal.
Apa bedanya nilai overall dan spektrum FFT?
Nilai overall adalah satu angka yang mewakili seluruh getaran dalam rentang frekuensi tertentu dan cocok untuk tren serta alarm. Spektrum FFT memecah getaran menjadi komponen frekuensinya, sehingga membantu menunjukkan sumber getaran.
Berapa batas vibrasi mesin yang diizinkan?
Tidak ada satu batas untuk semua mesin. ISO 20816 membagi penilaian ke dalam zona A sampai D, dengan batas numerik yang bergantung pada jenis, ukuran, dan tumpuan mesin; untuk mesin industri di atas 15 kW, lihat ISO 20816-3. Tren terhadap baseline mesin itu sendiri juga perlu diperhatikan.
Di mana sensor vibrasi sebaiknya dipasang?
Umumnya di rumah bearing, sedekat mungkin dengan bearing dan pada bagian yang kaku, dengan pengukuran dalam arah horizontal, vertikal, dan aksial. Titik yang sama perlu dipakai secara konsisten agar trennya dapat dibandingkan.
Daftar pustaka
- [1]Mobley, R. K. (2002). An introduction to predictive maintenance (2nd ed.). Butterworth-Heinemann.
- [2]Randall, R. B. (2011). Vibration-based condition monitoring: Industrial, aerospace and automotive applications. Wiley.
- [3]International Organization for Standardization. (2016). ISO 20816-1:2016, Mechanical vibration: Measurement and evaluation of machine vibration, Part 1: General guidelines. ISO.
- [4]International Organization for Standardization. (2022). ISO 20816-3:2022, Mechanical vibration: Measurement and evaluation of machine vibration, Part 3: Industrial machinery with a power rating above 15 kW and operating speeds between 120 r/min and 30 000 r/min. ISO.
- [5]International Organization for Standardization. (2002). ISO 13373-1:2002, Condition monitoring and diagnostics of machines: Vibration condition monitoring, Part 1: General procedures. ISO.
- [6]International Organization for Standardization. (2014). ISO 18436-2:2014, Condition monitoring and diagnostics of machines: Requirements for qualification and assessment of personnel, Part 2: Vibration condition monitoring and diagnostics. ISO.