
Keandalan aset
Ciri bearing motor rusak dan cara mengetahuinya sebelum macet
Teknisi shift malam melaporkan bahwa motor pompa transfer "bunyinya lain". Dua hari kemudian bearing sisi penggeraknya macet dan poros motor ikut tergores. Bunyi itu sebenarnya bukan tanda pertama, melainkan salah satu yang terakhir, dan artikel ini membahas tanda-tanda yang datang lebih awal.
Ringkasan
- Ciri bearing motor rusak yang paling dikenal, yaitu bunyi kasar dan rumah bearing yang panas, umumnya baru muncul ketika kerusakan sudah lanjut.
- Bearing jarang rusak karena usia saja. Pelumasan yang salah, kontaminasi, misalignment, beban berlebih, arus listrik yang melewati bearing, dan pemasangan yang keliru adalah penyebab yang sering ditemukan.
- Kerusakan tahap awal lebih mudah ditangkap dengan percepatan frekuensi tinggi, analisis envelope, dan ultrasonik daripada dengan kecepatan vibrasi overall atau temperatur.
- Frekuensi cacat bearing seperti BPFO dan BPFI dapat dihitung dari geometri bearing dan kecepatan putar, sehingga puncak pada spektrum dapat dikaitkan dengan bagian bearing yang rusak.
Fungsi bearing pada motor dan pompa industri
Artikel ini membahas ciri bearing motor rusak pada bearing gelinding mesin industri: motor listrik, pompa, kipas, blower, dan penggerak conveyor di pabrik. Bearing roda mobil dan sepeda motor bekerja dengan prinsip yang sama, tetapi cara memeriksa dan konteks perawatannya berbeda, sehingga tidak dibahas di sini.
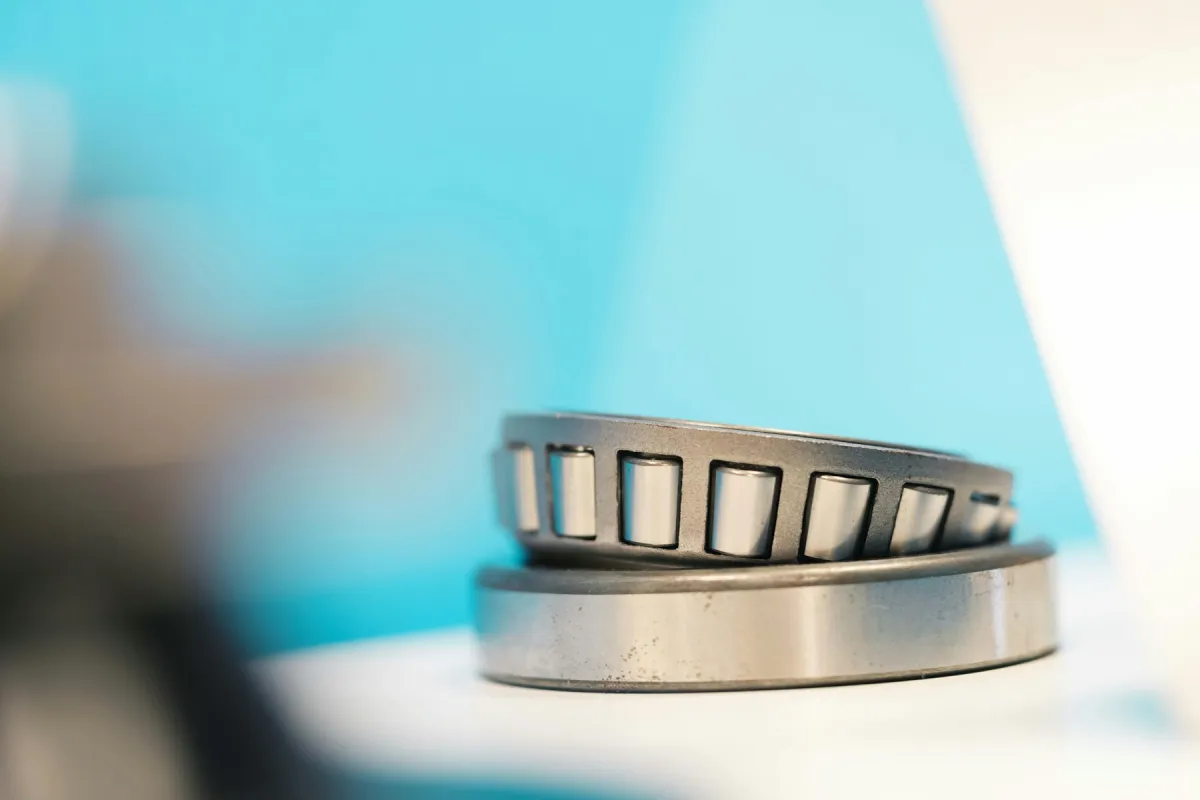
Bearing gelinding menopang poros yang berputar dan meneruskan bebannya, baik beban radial maupun aksial, ke rumah bearing. Gesekannya kecil karena elemen gelinding, berupa bola atau rol, menggelinding di antara cincin dalam yang terpasang pada poros dan cincin luar yang duduk di rumah bearing. Sangkar (cage) menjaga jarak antarelemen gelinding, sedangkan pelumas memisahkan permukaan logam dengan lapisan film yang sangat tipis[1]. Motor listrik industri umumnya memiliki dua bearing: satu di sisi penggerak (drive end, DE) yang tersambung ke kopling atau puli, dan satu di sisi berlawanan (non-drive end, NDE).
Bearing yang dipilih dengan tepat, dipasang dengan benar, dan dilumasi dengan baik pada akhirnya tetap akan rusak karena kelelahan kontak gelinding: tegangan berulang setiap kali elemen gelinding melintas akhirnya memunculkan retak mikro pada material lintasan. Umur lelah itu sangat peka terhadap beban. Untuk bearing bola, umur dasar berbanding terbalik dengan pangkat tiga beban ekuivalennya, sehingga beban yang naik dua kali lipat memangkas umur dasar menjadi sekitar seperdelapannya[1]. Dalam praktik, tidak sedikit bearing rusak jauh sebelum mencapai umur lelah tersebut, karena penyebab lain yang sebenarnya bisa dicegah.
Bearing rusak karena apa? Penyebab yang paling sering
ISO 15243 mengelompokkan kerusakan bearing gelinding ke dalam enam mode utama berdasarkan penampakannya pada komponen yang dibongkar, lalu mengaitkan setiap mode dengan kemungkinan penyebabnya[2]. Klasifikasi ini berguna karena bearing yang rusak menyimpan jejak penyebabnya. Pola lekukan, warna, dan letak kerusakan pada lintasan sering menunjukkan apakah masalahnya ada pada pelumasan, pemasangan, beban, atau listrik.
| Mode kerusakan | Contoh penampakan | Kemungkinan penyebab |
|---|---|---|
| Kelelahan (fatigue) | Pengelupasan (spalling) pada lintasan, bermula di bawah permukaan atau di permukaan | Beban berlebih, umur lelah tercapai, film pelumas terlalu tipis, lintasan tergores partikel |
| Keausan (wear) | Permukaan kusam, celah dalam bearing membesar, bekas gesekan (smearing) | Partikel abrasif masuk, pelumasan kurang, elemen gelinding tergelincir |
| Korosi | Karat, bercak korosi gesek pada dudukan, lekukan semu (false brinelling) | Air atau kelembapan masuk, getaran ketika mesin diam, dudukan longgar |
| Erosi listrik | Kawah kecil pada lintasan, pola bergaris seperti papan cuci (fluting) | Arus listrik melewati bearing, misalnya arus poros pada motor dengan VFD atau arde las yang salah tempat |
| Deformasi plastis | Lekukan pada lintasan berjarak sama dengan jarak elemen gelinding, atau lekukan kecil dari partikel keras | Bearing dipukul saat dipasang, beban kejut, partikel keras terlindas |
| Retak dan patah | Cincin retak atau pecah | Suaian terlalu sesak, beban kejut, panas berlebih |
Kategori mode diringkas dari ISO 15243 [2]; kolom penyebab berisi contoh yang umum, bukan daftar lengkap.
Pelumasan adalah sumber masalah yang paling sering disebut di lantai pabrik, dan kesalahannya bisa ke dua arah. Gemuk (grease) yang terlalu sedikit membuat film pelumas putus sehingga logam bersentuhan dengan logam. Gemuk yang terlalu banyak justru teraduk oleh elemen gelinding, menimbulkan panas, dan dapat mendorong keluar melewati seal. Mencampur dua jenis gemuk yang tidak cocok, atau memakai gemuk dengan viskositas oli dasar yang tidak sesuai dengan kecepatan dan temperatur kerja, juga melemahkan film pelumas tersebut.
Kontaminasi berupa debu, serbuk proses, atau air yang masuk melalui seal yang rusak akan menggores lintasan dan mempercepat keausan. Misalignment antara motor dan pompa, serta unbalance pada impeller atau kipas, menambah beban dinamis pada bearing setiap putaran. Pada penggerak sabuk, tegangan sabuk yang terlalu kencang menambah beban radial pada bearing DE motor. Semua itu memperpendek umur lelah, sesuai dengan kepekaan umur terhadap beban yang dijelaskan di atas.
Dua penyebab lain sering luput. Yang pertama adalah arus listrik. Pada motor yang dikendalikan variable frequency drive (VFD), tegangan dapat terbentuk pada poros dan melepaskan muatannya melalui bearing ke rumah motor. Setiap pelepasan meninggalkan kawah kecil, dan lama-kelamaan lintasan membentuk pola bergaris yang oleh ISO 15243 digolongkan sebagai erosi listrik[2]. Yang kedua adalah pemasangan yang keliru: bearing yang dipukul palu melalui cincin yang salah meneruskan gaya pukulan lewat elemen gelinding dan meninggalkan lekukan pada lintasan sejak hari pertama bearing itu bekerja.
Ciri bearing motor rusak yang bisa dikenali teknisi
Ciri bearing motor rusak yang dapat dikenali tanpa alat ukur khusus ada lima: bunyi yang berubah, rumah bearing yang lebih panas, getaran yang terasa lebih besar, gemuk yang bocor atau berubah warna, dan arus motor yang naik tanpa perubahan beban proses. Semuanya berguna, tetapi tidak semuanya muncul pada waktu yang sama. Sebagian besar baru dapat dirasakan manusia ketika kerusakan sudah berkembang cukup jauh.
| Gejala | Kemungkinan penyebab | Cara memeriksa |
|---|---|---|
| Bunyi berdengung kasar, gemeretak, atau mencicit dari rumah bearing | Cacat pada lintasan atau elemen gelinding yang sudah lanjut; pelumasan kurang (bunyi mencicit) | Stetoskop mekanik atau alat ultrasonik di rumah bearing; bandingkan sisi DE dengan NDE dan dengan motor sejenis |
| Rumah bearing lebih panas dari biasanya | Pelumasan kurang atau gemuk berlebih, beban berlebih, misalignment, celah bearing terlalu kecil | Termometer inframerah atau probe kontak pada titik yang sama; bandingkan dengan catatan sebelumnya dan motor sejenis pada beban serupa |
| Getaran naik | Kerusakan bearing, unbalance, misalignment, kelonggaran mekanis | Kecepatan RMS overall dan percepatan atau envelope di rumah bearing, dalam arah horizontal, vertikal, dan aksial |
| Gemuk bocor, menghitam, atau berisi serpihan logam | Gemuk berlebih, seal rusak, panas berlebih, keausan internal | Periksa seal dan lubang buang gemuk; amati warna dan tekstur gemuk yang keluar |
| Arus motor naik tanpa perubahan beban proses | Gesekan bertambah, misalignment, beban mekanis naik | Tang ampere pada ketiga fasa dalam kondisi beban yang sama; bandingkan dengan riwayat |
| Poros terasa kasar atau longgar ketika diputar tangan | Kerusakan lanjut, celah membesar, kontaminasi | Setelah energi diisolasi dan dikunci (LOTO), putar poros perlahan dan rasakan kekasaran serta gerak radialnya |
Urutan kemunculan gejala itulah yang sering disalahpahami. Bunyi yang dapat didengar telinga, panas yang terasa di tangan, dan arus motor yang naik biasanya adalah gejala tahap akhir. Pada saat itu permukaan lintasan umumnya sudah mengelupas cukup luas. Arus motor khususnya adalah indikator yang lemah untuk bearing, karena kenaikan gesekan pada bearing motor berukuran sedang hanya mengubah arus sedikit dibandingkan fluktuasi beban proses. Gejala yang muncul lebih awal umumnya hanya tertangkap oleh alat ukur, seperti dijelaskan pada bagian berikut.
Tahapan kerusakan bearing dan mengapa bunyi berarti terlambat
Kerusakan karena kelelahan tidak terjadi dalam satu hari. Dalam teori klasik, retak mikro bermula sedikit di bawah permukaan lintasan, tempat tegangan geser akibat kontak gelinding paling besar, lalu merambat ke permukaan hingga sepotong kecil material terlepas[1]. Perjalanan dari retak pertama sampai bearing macet dapat digambarkan dalam beberapa tahap. Batas antartahap tidak tajam, dan lamanya setiap tahap sangat bervariasi.
- Tahap awal. Retak di bawah permukaan atau film pelumas yang mulai tidak memadai. Belum ada cacat yang terlihat. Perubahan hanya tampak pada sinyal frekuensi sangat tinggi, misalnya ultrasonik atau percepatan pada rentang kHz.
- Cacat kecil di permukaan. Retak mencapai permukaan dan membentuk lubang kecil. Setiap kali elemen gelinding melintasinya terjadi benturan singkat yang berulang pada frekuensi cacat bearing. Benturan ini membangkitkan resonansi struktur pada frekuensi tinggi dan paling jelas terbaca dengan analisis envelope[3].
- Cacat meluas. Area pengelupasan membesar. Frekuensi cacat beserta harmoniknya mulai tampak pada spektrum kecepatan, dan temperatur dapat mulai naik.
- Tahap akhir. Permukaan rusak luas, celah bearing membesar, getaran naik pada rentang frekuensi lebar, bunyi terdengar jelas, dan rumah bearing terasa panas. Tahap berikutnya adalah sangkar patah atau bearing macet.
Waktu antara titik P dan titik F disebut interval P-F, yaitu waktu yang tersedia untuk merencanakan dan melaksanakan penggantian. Konsep ini dibahas lebih lengkap dalam artikel tentang predictive maintenance. Implikasinya bagi bearing jelas: teknik yang menangkap tahap awal memberi waktu perencanaan paling panjang, sedangkan menunggu bunyi berarti memulai perencanaan ketika sebagian besar interval itu sudah habis.
Cara mengetahui bearing motor rusak dengan pengukuran
Setiap metode pengukuran melihat tahap kerusakan yang berbeda. Program yang baik biasanya menggabungkan lebih dari satu metode dan membaca semuanya sebagai tren terhadap kondisi normal mesin itu sendiri, prinsip yang juga menjadi dasar condition monitoring.
Kecepatan vibrasi overall
Untuk penilaian umum pada rumah bearing, ISO 20816-1 lazim memakai kecepatan getaran RMS dalam mm/s yang diukur pada rentang frekuensi lebar[4]. Nilai ini sangat baik untuk menangkap unbalance, misalignment, dan kelonggaran, yang sering menjadi penyebab kerusakan bearing. Namun untuk bearing itu sendiri, kecepatan overall adalah indikator yang terlambat. Benturan kecil dari cacat awal memiliki energi kecil pada frekuensi rendah dan menengah, sehingga tenggelam di antara getaran lain dari mesin. Dasar besaran ukur ini dibahas dalam artikel tentang analisis vibrasi mesin.
Percepatan frekuensi tinggi dan analisis envelope
Benturan dari cacat bearing berlangsung sangat singkat dan membangkitkan resonansi pada frekuensi tinggi, sering pada orde kilohertz. Analisis envelope (demodulation) memanfaatkan hal ini. Sinyal percepatan disaring pada pita frekuensi tinggi tempat resonansi itu berada, lalu diambil selubungnya (envelope), yaitu garis yang mengikuti puncak-puncak benturan. Spektrum dari selubung itu tidak lagi menunjukkan frekuensi resonansi, tetapi seberapa sering benturan berulang[5]. Randall dan Antoni menyebut analisis envelope sebagai metode acuan untuk diagnosis bearing gelinding[3].
Frekuensi cacat bearing: BPFO, BPFI, BSF, dan FTF
Frekuensi pengulangan benturan itu dapat dihitung dari geometri bearing dan kecepatan putar poros. Ada empat frekuensi yang lazim: BPFO (ball pass frequency, outer race) untuk cacat pada lintasan luar, BPFI (ball pass frequency, inner race) untuk lintasan dalam, BSF (ball spin frequency) untuk elemen gelinding, dan FTF (fundamental train frequency) untuk putaran sangkar[3].
Frekuensi cacat lintasan luar (BPFO)
BPFO = (n/2) × f_r × (1 − (d/D) cos φ)
n = jumlah elemen gelinding (bola atau rol).
f_r = frekuensi putaran poros dalam Hz (r/min ÷ 60), dengan cincin luar diam.
d = diameter elemen gelinding; D = diameter pitch, yaitu diameter lingkaran yang melalui pusat elemen gelinding.
φ = sudut kontak; untuk bearing bola alur dalam dengan beban radial murni, φ = 0° sehingga cos φ = 1.
Tiga rumus lainnya mengikuti bentuk yang serupa: BPFI = (n/2) × f_r × (1 + (d/D) cos φ), FTF = (f_r/2) × (1 − (d/D) cos φ), dan BSF = (D/2d) × f_r × (1 − ((d/D) cos φ)²)[3]. Pola pada spektrum envelope juga membantu membedakan lokasi cacat. Cacat lintasan luar yang diam terhadap zona beban cenderung muncul sebagai BPFO dengan harmoniknya. Cacat lintasan dalam ikut berputar masuk dan keluar zona beban, sehingga BPFI sering disertai sideband berjarak 1× putaran poros. Cacat pada bola dapat membentur kedua lintasan dalam satu putaran bola, sehingga yang tampak sering kelipatan dua BSF, dengan sideband pada FTF[3].
Dua catatan penting. Pertama, rumus ini mengasumsikan elemen gelinding menggelinding murni. Dalam kenyataan selalu ada sedikit gelinciran (slip), sehingga frekuensi yang terukur biasanya berbeda sekitar satu sampai dua persen dari hasil hitungan[3]. Kedua, geometri yang tepat sebaiknya diambil dari katalog pabrikan bearing, atau frekuensi cacatnya langsung dari tabel katalog, berdasarkan nomor tipe bearing yang benar-benar terpasang.
Tren temperatur dan ultrasonik
Temperatur rumah bearing mudah diukur dan berguna untuk menangkap masalah pelumasan, beban berlebih, dan celah yang terlalu kecil[6]. Kelemahannya, pada kerusakan lelah biasa temperatur umumnya baru naik pada tahap lanjut, dan nilainya dipengaruhi temperatur ruang serta beban. Karena itu temperatur paling bermakna sebagai tren pada kondisi operasi yang sebanding, atau sebagai selisih terhadap motor sejenis di sebelahnya.
Ultrasonik mendengarkan gelombang suara di atas rentang pendengaran manusia yang timbul dari gesekan dan benturan mikro[6]. Alat ultrasonik genggam banyak dipakai untuk memeriksa bearing pada tahap awal dan untuk memandu pelumasan ulang: teknisi menambahkan gemuk sedikit demi sedikit sambil mendengarkan, dan berhenti ketika tingkat bunyinya tidak lagi turun. Seperti metode lain, hasilnya paling berarti bila dibandingkan dengan pembacaan sebelumnya di titik yang sama.
Contoh perhitungan BPFO pada motor pompa
Angka berikut adalah ilustrasi; geometri bearing ini tidak mewakili nomor tipe tertentu. Sebuah motor empat kutub menggerakkan pompa pada 1.485 r/min. Bearing DE-nya adalah bearing bola alur dalam dengan 9 bola, diameter bola d = 10 mm, diameter pitch D = 50 mm, dan sudut kontak φ = 0°.
Frekuensi putaran poros adalah f_r = 1.485 ÷ 60 = 24,75 Hz. Rasio d/D = 10 ÷ 50 = 0,2, dan karena cos 0° = 1, faktor (1 − 0,2) = 0,8 dan (1 + 0,2) = 1,2. Hasilnya:
- BPFO = (9/2) × 24,75 × 0,8 = 4,5 × 24,75 × 0,8 = 89,1 Hz, atau 3,6 kali frekuensi putaran.
- BPFI = 4,5 × 24,75 × 1,2 = 133,65 Hz, atau 5,4 kali frekuensi putaran.
- FTF = (24,75/2) × 0,8 = 12,375 × 0,8 = 9,9 Hz.
- BSF = (50/20) × 24,75 × (1 − 0,04) = 2,5 × 24,75 × 0,96 = 59,4 Hz.
Ada pemeriksaan cepat untuk memastikan hitungan tidak keliru: BPFO ditambah BPFI selalu sama dengan n × f_r. Di sini 89,1 + 133,65 = 222,75 Hz, sama dengan 9 × 24,75 = 222,75 Hz. Jika spektrum envelope bearing DE menunjukkan puncak di sekitar 87 sampai 91 Hz, dengan harmonik di sekitar 178,2 Hz dan 267,3 Hz, pola itu konsisten dengan cacat lintasan luar. Jika puncaknya berada di sekitar 133,65 Hz dengan sideband di 108,9 Hz dan 158,4 Hz (selisih 24,75 Hz), pola itu lebih konsisten dengan cacat lintasan dalam. Kesimpulan seperti ini tetap perlu dikonfirmasi dengan tren, pengukuran di titik lain, atau inspeksi bearing setelah dibongkar.
Langkah memeriksa bearing motor di lapangan
Langkah berikut dapat dipakai untuk pemeriksaan rutin atau ketika ada laporan motor yang "bunyinya lain". ISO 13373-1 memberikan prosedur umum pemantauan kondisi berbasis vibrasi, termasuk pemilihan titik ukur di rumah bearing dan pentingnya kondisi operasi yang konsisten[7]. Utamakan keselamatan: pengukuran pada motor yang berputar dilakukan tanpa menyentuh bagian yang berputar, dan pemeriksaan yang memerlukan memutar poros dengan tangan hanya dilakukan setelah energi diisolasi dan dikunci.
- Kenali mesinnya. Catat kecepatan putar, daya, jenis kopling atau sabuk, serta nomor tipe bearing DE dan NDE dari pelat nama atau dokumen motor. Tanpa data ini frekuensi cacat tidak dapat dihitung.
- Dengarkan dengan alat. Gunakan stetoskop mekanik atau alat ultrasonik di rumah bearing. Bandingkan DE dengan NDE, dan bandingkan dengan motor sejenis yang diketahui sehat.
- Ukur temperatur rumah bearing di titik yang sama setiap kali, lalu catat juga temperatur ruang dan beban mesin saat itu.
- Ukur vibrasi di kedua rumah bearing dalam arah horizontal, vertikal, dan aksial. Ambil kecepatan RMS overall untuk tren umum, serta percepatan atau envelope untuk tanda awal kerusakan bearing.
- Ukur arus ketiga fasa dengan tang ampere pada kondisi beban yang sama dengan pengukuran sebelumnya, lalu bandingkan dengan riwayat dan arus nominal.
- Periksa gemuk dan seal. Lihat apakah ada kebocoran, gemuk yang menghitam atau berisi serpihan, serta catatan pelumasan ulang: jenis gemuk, jumlah, dan intervalnya.
- Periksa penyebab di sekitarnya: kelurusan kopling atau puli, tegangan sabuk, baut dudukan yang longgar, kaki motor yang tidak rata (soft foot), dan pada motor dengan VFD, pentanahan serta tanda arus poros.
- Bandingkan dengan baseline dan putuskan. Kondisi normal cukup dicatat; perubahan yang meragukan dipantau lebih rapat; kerusakan yang terkonfirmasi dijadwalkan penggantiannya melalui work order di CMMS.
Setelah kerusakan terdeteksi
Temuan kerusakan bearing jarang berarti mesin harus dihentikan saat itu juga. Yang lebih penting adalah menilai seberapa cepat kondisinya memburuk. Konfirmasi dengan metode kedua, rapatkan interval pengukuran, dan perhatikan kemiringan trennya. Tren yang naik pelan memberi ruang untuk menjadwalkan penggantian pada jeda produksi berikutnya; tren yang melonjak, atau gejala yang sudah terdengar dan terasa panas, menuntut penghentian yang lebih cepat.
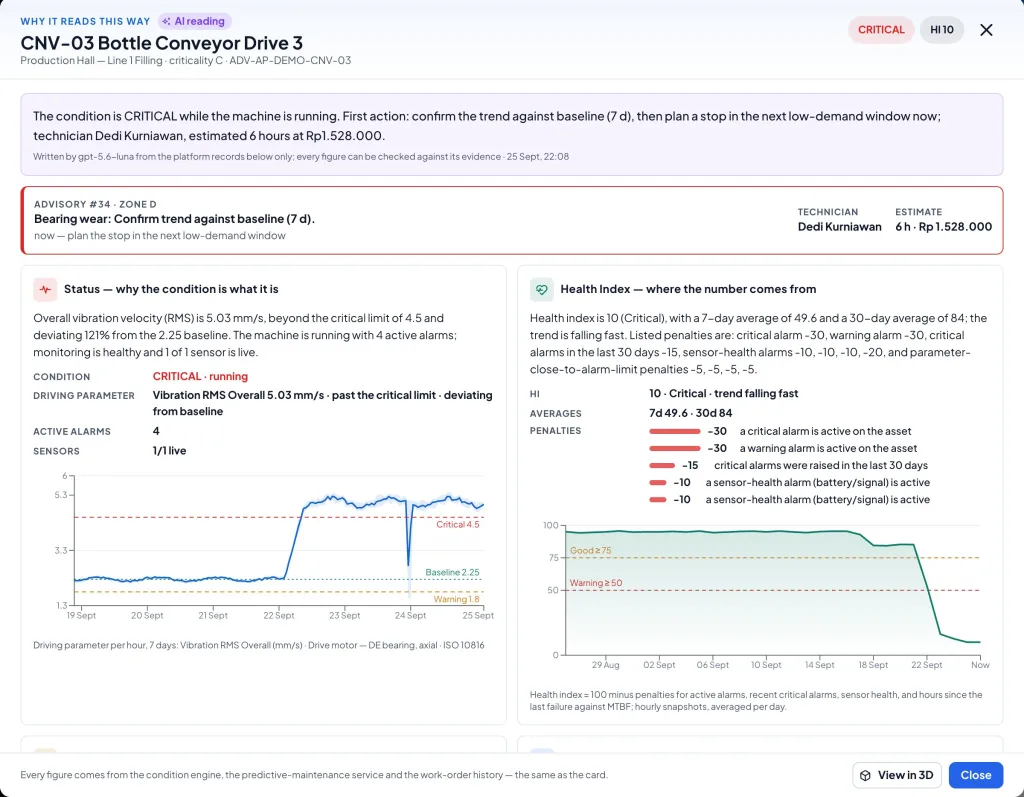
Persiapkan penggantian dengan lengkap: bearing pengganti dengan nomor tipe, kelas celah, dan jenis seal yang sama dengan spesifikasi, gemuk yang sesuai, serta alat pasang yang benar. Pasang bearing dengan pemanas induksi atau alat tekan yang menyalurkan gaya melalui cincin yang disuaikan sesak, bukan melalui elemen gelinding, dan jangan memukulnya langsung dengan palu. Setelah motor terpasang kembali, periksa kelurusan poros dan ambil pengukuran vibrasi dan temperatur baru sebagai baseline.
Jangan buang bearing yang dilepas sebelum diperiksa. Bersihkan, belah bila perlu, lalu cocokkan pola kerusakannya dengan mode dalam ISO 15243[2]. Lintasan bergaris seperti papan cuci mengarah ke arus listrik, lekukan berjarak teratur mengarah ke cara pemasangan, dan jalur beban yang miring mengarah ke misalignment. Menelusuri penyebab dengan root cause analysis adalah cara mencegah bearing baru mengalami nasib yang sama.
Kesalahan umum dan batasan
- Menunggu bunyi. Bunyi dan panas adalah tanda tahap akhir. Mengandalkan keduanya berarti sebagian besar waktu perencanaan sudah terlewat.
- Menambah gemuk setiap kali bearing berbunyi. Bunyi dapat mereda sementara, tetapi kerusakannya tetap ada, dan gemuk yang berlebih menambah panas.
- Mengganti bearing tanpa mencari penyebab. Jika penyebabnya misalignment, arus poros, atau kontaminasi, bearing baru akan rusak dengan pola yang sama.
- Hanya melihat kecepatan overall. Cacat bearing tahap awal sering belum menggeser nilai ini. Percepatan, envelope, atau ultrasonik diperlukan untuk menangkapnya lebih awal.
- Membandingkan data yang tidak sebanding. Titik ukur berpindah, arah tertukar, atau beban mesin berbeda, lalu selisihnya dibaca sebagai kerusakan.
- Menganggap satu metode menangkap semua kerusakan. Kerusakan yang berkembang cepat dapat terjadi di antara dua pengukuran, dan setiap metode memiliki titik buta. Tidak ada metode yang menjamin semua kegagalan bearing terdeteksi sebelum terjadi.
Kesimpulan
Ciri bearing motor rusak yang paling dikenal, yaitu bunyi, panas, dan arus yang naik, hampir selalu datang terlambat. Kerusakan bearing berkembang bertahap dari retak kecil di bawah permukaan hingga pengelupasan yang luas, dan tahap-tahap awalnya hanya tertangkap oleh pengukuran: percepatan frekuensi tinggi dan analisis envelope, ultrasonik, lalu frekuensi cacat seperti BPFO dan BPFI yang dapat dihitung dari geometri bearing.
Pemeriksaan yang berguna tidak harus rumit. Kenali bearing yang terpasang, ukur di titik yang sama dengan cara yang sama, bandingkan dengan baseline, dan tindak lanjuti setiap temuan dengan penggantian yang terencana serta pencarian penyebab. Bearing jarang rusak tanpa alasan, dan bearing yang dilepas biasanya menunjukkan alasan itu kepada siapa pun yang mau memeriksanya.
Pertanyaan yang sering diajukan
Apa saja ciri bearing motor rusak?
Ciri yang umum adalah bunyi kasar, gemeretak, atau mencicit dari rumah bearing, rumah bearing lebih panas dari biasanya, getaran naik, gemuk bocor atau menghitam, dan arus motor naik tanpa perubahan beban. Sebagian besar ciri ini baru muncul ketika kerusakan sudah lanjut.
Bagaimana cara mengetahui bearing motor rusak sebelum macet?
Ukur vibrasi di rumah bearing secara teratur, terutama percepatan frekuensi tinggi dan analisis envelope, lengkapi dengan ultrasonik dan tren temperatur, lalu bandingkan hasilnya dengan baseline motor itu sendiri. Frekuensi cacat seperti BPFO dan BPFI membantu menunjukkan bagian bearing yang rusak.
Bearing rusak karena apa?
Selain kelelahan material setelah umur pakainya tercapai, bearing sering rusak karena pelumasan yang kurang, berlebih, atau salah jenis, kontaminasi debu dan air, misalignment, unbalance, beban atau tegangan sabuk berlebih, arus listrik yang melewati bearing pada motor dengan VFD, dan pemasangan yang keliru.
Apakah bearing yang sudah berbunyi masih boleh dipakai?
Tidak ada batas waktu yang pasti. Bunyi yang terdengar umumnya menandakan kerusakan tahap lanjut, sehingga penggantian perlu segera dijadwalkan dan kondisinya dipantau lebih rapat sampai bearing diganti.
Apa itu BPFO pada bearing?
BPFO (ball pass frequency, outer race) adalah frekuensi benturan yang terjadi ketika elemen gelinding melintasi cacat pada lintasan luar. Nilainya dihitung dari jumlah elemen gelinding, diameter elemen, diameter pitch, sudut kontak, dan kecepatan putar poros.
Daftar pustaka
- [1]Harris, T. A., & Kotzalas, M. N. (2007). Rolling bearing analysis (5th ed.). CRC Press.
- [2]International Organization for Standardization. (2017). ISO 15243:2017 Rolling bearings: Damage and failures, Terms, characteristics and causes. ISO.
- [3]Randall, R. B., & Antoni, J. (2011). Rolling element bearing diagnostics: A tutorial. Mechanical Systems and Signal Processing, 25(2), 485-520.
- [4]International Organization for Standardization. (2016). ISO 20816-1:2016 Mechanical vibration: Measurement and evaluation of machine vibration, Part 1: General guidelines. ISO.
- [5]Randall, R. B. (2011). Vibration-based condition monitoring: Industrial, aerospace and automotive applications. Wiley.
- [6]Mobley, R. K. (2002). An introduction to predictive maintenance (2nd ed.). Butterworth-Heinemann.
- [7]International Organization for Standardization. (2002). ISO 13373-1:2002 Condition monitoring and diagnostics of machines: Vibration condition monitoring, Part 1: General procedures. ISO.